探索台式Segway的自动平衡控制
2013-08-22葛汶鑫张文燕
葛汶鑫 张文燕
(江苏省常州技师学院,江苏 常州 213032)
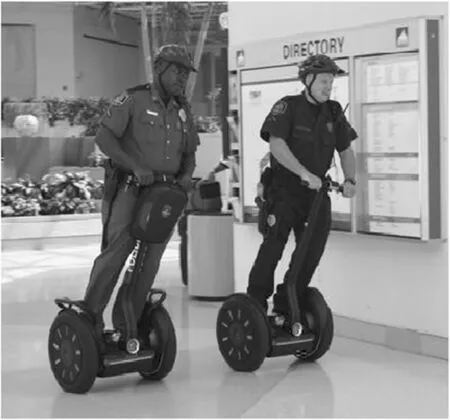
图1 Segway
Segway是一种可自动平衡的两轮单人车。它是由美国发明家Dean Kamen和他的公司DEKA R&D Corp(DEKA Research and Development Corp)发明,并随之创建了Segway有限责任公司。 Segway也被称为站立式滑行车。与传统的两轮滑行车区别在于Segway的两个小轮都在一条轴心线上。“Segway”这个名称源于单词“Segue”意思是流畅地流动。
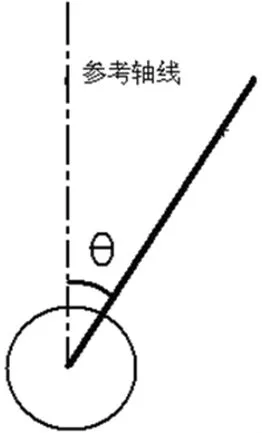
图2 原理图解
Segway的运作主要是以动态平衡原理为基础,让小车能调节自身平衡。小车内嵌精密回转仪用来判断小车的即时状态,再由高速中央处理器计算出正确的指令来开动小车使之达到平衡状态。假设我们把整个车和驾驶员与地面垂直时的重力中心线作为参考轴线。当小车向前倾斜时(θ>0),小车内部的电动马达就会提供一个向前的动力。如此让小车平衡,然而与此同时,它也制造出了一个让小车向前的加速度。反之亦然。因此,驾驶员只需通过向前或向后倾倒来改变身体与参考轴线的角度,便能控制Segway向前或是向后行驶,并且Segway的行驶速度与驾驶员的身体倾斜度成正比。理论上,在有充足的电能的前提下,驾驶员不会有摔倒的危险。
探索台式Segway的自动平衡控制,首先要制作一个台式Segway。制作台式Segway需要一个连有两个小轮的电动马达和一个控制电动马达的嵌入式系统。在此次台式Segway的制作中,用到了Arduino,嵌入式系统L293D-H Bridge和传感器IMU 5DOF。Arduino是由一个意大利公开的硬件工程资源衍生出来的。其平台包括一个有简单I/O电路板的微处理器和一个与其对应的完整高效的软件环境。……