基于AFKF的多传感器加权融合算法
2013-08-16周少伟李洲洋雷少坤
机械设计与制造工程 2013年8期
周少伟,李洲洋,雷少坤
(西北工业大学机电学院,陕西西安 710072)
多传感器数据融合就是把在不同位置的多个同类或不同类传感器所提供的信息综合处理,消除这些传感器间可能存在的冗余和矛盾信息,加以互补,降低测量数据的不确定性,以形成对所观测维度的完整可信的感知描述,从而提高检测系统的决策、规划、反应的快速性和正确性,降低决策风险[1-2]。
对于一个多传感器测量系统,加权平均是最简单有效的数据融合算法。加权平均法的原理是根据传感器提供测量数据精度的高低计算出各自的权重,并进行加权融合,因此可针对不同品质的同类传感器测得的动态位置数据进行实时处理。又根据Fagin等人提出的理论[3],在标准卡尔曼滤波算法基础上引入渐消因子,形成一种自适应渐消卡尔曼滤波 (Adaptive Fading Kalman Filter,AFKF)算法,对滤波系统测量值进行实时自适应修正,可提高对被测物体的动态位置实时检测的能力及鲁棒性。
本文在AFKF算法的基础上,提出基于自适应渐消卡尔曼滤波的多传感器加权融合(Weighted Fusion of Multi-sensor Information Based on Adaptive Fading Kalman Filter,WFMS-AFKF)算法,对被测物体在匀速、匀加速以及变加速运动状态下的动态位置进行精确测量。
1 WFMS-AFKF算法
1.1 AFKF 算法
对于线性离散时间系统,标准卡尔曼滤波的状态方程定义如下:
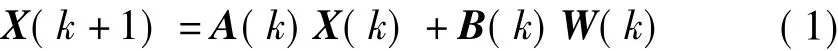
式中:X(k)为被测物体转动或移动的参数向量,X(k)=[θ ω α]T,θ为被测物体的位置,ω 为被测物体的速度,α为被测物体的加速度;A(k)为系统状态转移矩阵;B(k)为噪声输入矩阵;W(k)为系统噪声。
被测物体转动或移动位置的测量方程:
登录APP查看全文