车辆组合导航系统自适应UKF滤波算法
2013-08-16陆文昌费龑栋汪若尘
陆文昌,费龑栋,陈 龙,汪若尘
(江苏大学汽车与交通工程学院,江苏镇江212013)
车辆组合导航中Global Positioning System/Dead Reckoning(GPS/DR)是较常用的组合导航方法。GPS/DR组合导航定位滤波算法多采用扩展卡尔曼滤波(EKF)或改进EFK实现[1-2]。EKF方法忽略了泰勒展开式的高次项,当误差较大,泰勒展开式高次项不可忽略时,滤波精度会降低,不稳定甚至发散。Julier和Uhlmann提出的无迹卡尔曼滤波Unscented Kalman filter(UKF)算法[3-4],UKF 算法基于 UT 变化,利用非线性模型,避免引入线性化误差,从而提高了滤波精度,并且省去计算Jacobi矩阵的过程,更加容易实现。
但UKF算法是基于精确的数学模型和过程噪声和观测噪声已知为基础的,当噪声统计特性将发生变化,UKF算法的精度和稳定性将会降低。针对此问题,S.Ranji,等[5]提出了利用神经网络理论跟踪噪声统计特性;石勇,等[6]提出了一种改进的Sage-Husa滤波;周卫东,等[7]提出了 PSO-UKF 组合滤波,都取得了一定的成效。
笔者利用一种改进的开窗估计算法,对噪声进行实时跟踪,而后利用在线估计得到的噪声协方差矩阵进行UKF滤波,从而得到状态估计值与预测值,并与UKF方法进行对比。
1 GPS/DR组合导航系统建模
1.1 系统状态方程
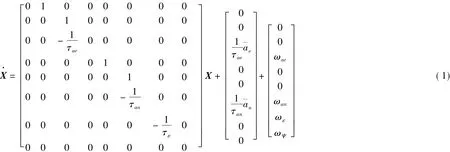
在陆地上车辆的运动可以近似认为是在二维平面内的运动,且可分解为东西方向的运动和南北方向的运动。采用“当前”统计模型[8-9],系统状态向量 X=[xeveaexnvnanε ψ]T,其中:xe,ve,ae表示载体东向位置分量、速度分量、加速度分量;xn,vn,an表示载体北向位置分量、速度分量、加速度分量;ε为陀螺仪的漂移误差;ψ为里程仪标定系数。
系统的状态方程为:
设采样周期……
