直流调速系统稳定边界法PID校正的设计与仿真
2012-12-23陈贵银
武汉船舶职业技术学院学报 2012年2期
关键词:系统
陈贵银
(武汉船舶职业技术学院电气与电子工程学院,湖北武汉 430050)
虽然直流电动机存在结构复杂、使用及维护成本较高的缺点,但具有调速范围广、静差率小、稳定性好、过载能力大、能承受频繁的冲击负载、可实现频繁的无级快速起制动和反转等良好的动态性能,因此得到广泛的应用。广大研究工作者一直致力于各种控制方法的研究,以期进一步提高直流调速系统的性能。使用PID 校正是目前广泛应用于直流调速系统有效的控制方法。一般的P I D 控制算法计算复杂,PID 的三个参数确定一直是难点,使用稳定边界法确定PID 校正器的三个参数就可以简化计算,确定起来方便,也很实用[1~2]。
1 稳定边界法PID 校正原理
系统闭环特征方程的根(即闭环极点)都在其复平面虚轴的左侧时,闭环系统稳定;当闭环特征方程有纯虚根时,系统的根轨迹与虚轴相交,其响应等幅振荡,系统临界稳定;只要有一个闭环特征方程的根(即闭环极点)在其复平面虚轴的右侧时,闭环系统不稳定。当置PID 调节器的T1=∞与Td=0时,增加kp直至系统开始振荡,此时系统闭环极点应在复平面的jω轴上,确定系统闭环根轨迹与复平面jω轴交点,求出交点的振荡角频率ωn及其对应的系统增益km,则其PID 调节器参数的整定计算公式如表1所示。
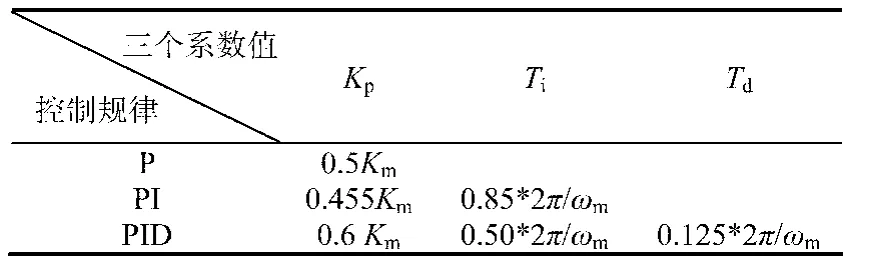
表1 稳定边界法PID 整定公式
为了实现用稳定边界法整定公式计算系统P、PI、PID 校正器的参数,在MATLAB中编写函数文件,下面给出函数Zn02()。其格式为[Gc,Kp,Ti,Td]=zn02(PID,G,p),其中PID 是校正器的类型,当PID=1 时,为计算P 调节器的参数;……
登录APP查看全文