双轴旋转惯导系统转位误差对导航精度影响研究
2012-12-07吴修振周绍磊李瑞涛
传感器与微系统 2012年12期
吴修振,周绍磊,李瑞涛
(海军航空工程学院控制工程系,山东烟台264001)
0 引言
理想情况下,如果系统的惯性元件只存在漂移误差,根据捷联惯导的原理[1],旋转式惯导系统(INS)的转位运动不会引起任何的附加误差。然而,实际上惯性元件的标度因数误差和安装误差总是存在,它们可能与转位运动耦合而在系统中引起以外的误差效应。研究表明:理想条件下,恰当的双轴转位方案可以补偿掉惯性元件的漂移误差、安装误差以及非对称标度因数误差。然而,当转位运动存在误差时,双轴旋转INS的误差补偿效果会发生改变,本文通过研究非对称标度因数误差对导航精度的影响机理,仿真分析了转位运动误差与陀螺非对称标度因数误差的耦合误差效应,得出了一些具有实际借鉴意义的结论。
1 陀螺非线性标度因数误差效应分析
1.1 非线性标度因数误差引起的数学平台误差角度
惯性元件的标度因数不可能标定得绝对准确,而且标度因数还可能随着时间、环境等因素而改变,造成了实际系统中总存在着惯性元件的标度因数误差。另外,由于原理、工艺等原因,一般标度因数还存在着正反不对称性,会引起一定的标度因数不对称误差[2]。为简化分析,在单轴旋转的条件下分析陀螺非线性标度因数误差效应,结果可以推广到双轴旋转。
考虑到正反标度因数的不对称性,设3只正交安装的陀螺分别感受到的输入角速度为ω1,ω2,ω3,令
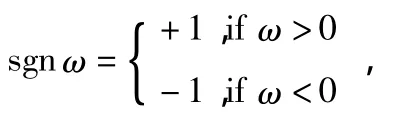
则IMU中3个陀螺的非对称标度因数误差矩阵Sg可表示为
登录APP查看全文