单轴旋转式惯导系统误差抑制机理分析
2012-12-02高贤志
舰船科学技术 2012年8期
高贤志,王 丹
(1.海军驻天津707 所军事代表室,天津300134;2.中国舰船研究院,北京100192)
1 旋转调制误差抑制的本质
旋转调制捷联惯性导航系统就是在捷联惯导系统[1-3]的外面加上转动机构和测角装置,导航解算仍采用捷联惯导算法,直接解算出来的是IMU(惯性测量单元)的姿态,根据IMU 相对于载体的转动角度(由测角装置实时获得)得到载体的姿态信息。基于旋转调制[4]的捷联惯导系统的结构框图如图1所示。
由于惯性传感器通过旋转机构固联于载体,在分析基于旋转调制的航海用光纤陀螺惯导系统原理时定义IMU 坐标系为s 系。建立基于s 坐标系的航海用光纤陀螺惯导系统的误差方程,分析旋转调制的原理。
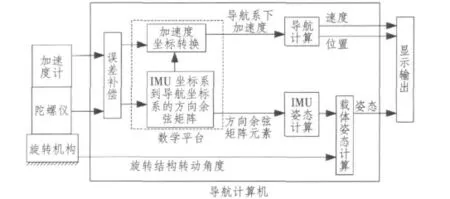
图1 旋转调制的捷联惯导系统的结构框图Fig.1 Block diagram of the rotating modulation for SINS
假设初始时刻IMU 坐标系、载体坐标系和导航坐标系重合;同时在整个过程中设定载体静止,控制IMU 绕竖直方向以恒定的速度ω 开始连续转动,则t时刻IMU 坐标系与导航坐标系之间的转换矩阵为
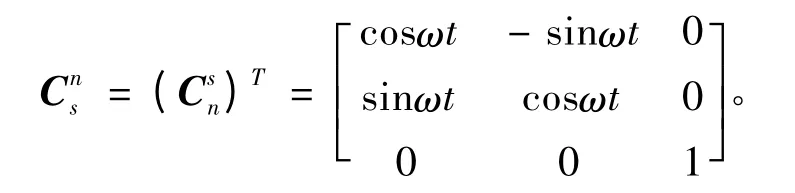
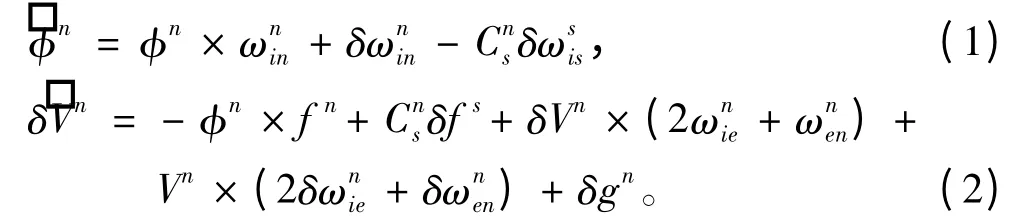
2 常值误差抑制机理分析
本节将从局部角度出发逐个讨论单轴旋转对加速度计的常值误差、标度因数误差的抑制效果,以及单轴旋转对陀螺的常值误差、标度因数误差的抑制效果。目前现有的参考资料中的分析方法均是对误差源在1 个旋转周期内积分后的误差进行讨论,而本文重点讨论IMU 相差180°的2 个相对位置误差的累积效果,当IMU 旋转1 周后,则是无数对相对位置的加权,进而便可分析出旋转对各个误差的抑制情况。
2.1 惯性敏感元件常值误差
惯性敏感元件常值误差包括陀螺的常值漂移ε以及加速度计零偏∇,它们也是惯性敏感元件的主要误差源。……
登录APP查看全文