改进的人工势场法在机器人足球路径规划中的应用
2012-11-14吴晨光
电子测试 2012年4期
关键词:规划
吴晨光
(南京邮电大学自动化学院 南京市)
0 引言
足球机器人系统是一个典型的多智能系统,机器人在比赛中能否规划出一条最优路径将足球安全快速地带到有效射门区域是比赛能否取胜的一个重要因素。所谓路径规划是使机器人按照莫一准则从起始位置搜索一条到终点位置的最优或近似最优的无碰撞路径。在路径规划中常用的方法有:人工势场法、栅格法、模糊方法、遗传算法、神经网络等。其中人工势场法因其计算简单便于数学描述,在机器人路径规划中得到了广泛的应用。
人工势场法的基本方法是建立一种虚拟力:足球或球门对特定的机器人存在一定的引力,而敌对机器人和本方机器人对其存在一定的斥力,根据空间势场能减小的方向进行路径规划。但传统的人工势场法是在静态环境中研究出来的,对于足球机器人比赛这类对抗性与实时性比较强的动态环境存在一定的缺陷。本文在传统人工势场法的基础上融合了相对速度与相对位置角度进行路径规划。
1 传统人工势场法
传统的人工势场法是由Khatib于1986年提出。势场函数的表示方法有多种,这里用一种简洁的方法表示。Uatt为目标位置对当前位置的引力势能,Fatt为目标位置与当前位置之间的引力,Urep为周围障碍物对当前位置的斥力势能,Frep为周围障碍物与当前位置之间的斥力。
当前位置的引力势能为:
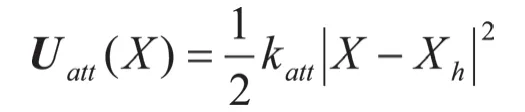
相应的引力Fatt是引力势场函数的负梯度。
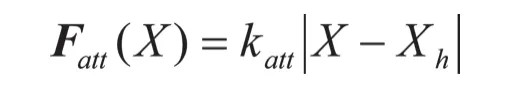
katt是引力场系数,X为机器人所在位置向量,Xh为机器人目标位置向量。……
登录APP查看全文