基于滑模矢量控制的异步电机调速系统★
2012-11-14李琳,雷蓓
电子测试 2012年4期
关键词:系统
李 琳, 雷 蓓
(西安石油大学 陕西省钻机控制技术重点实验室, 陕西西安 710065)
0 引言
异步电动机具有结构简单、牢固耐用、过流能力大、容易维护及价格低廉等优点,广泛应用在现代交流传动系统中。相对直流电机,它是一个高阶、非线性、强耦合的多变量系统,很难实现高动态性能。由于电力电子技术和交流电机控制理论的发展,许多现代控制方法应用到异步电机调速系统,如矢量控制、直接转矩控制、滑模
控制等,使异步电机调速系统性能越来越好[1-2]。
1 异步电机的矢量控制
矢量控制是通过坐标变换的方法,将异步电动机模型等效成直流电机模型,分解异步电机的定子电流,使能独立控制转矩和磁场有关的两个分量,实现对交流电动机转速和磁链控制的完全解耦。矢量控制系统框图如图1所示。
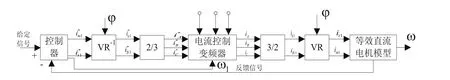
图1 矢量控制系统框图
1.1 矢量控制变频调速原理
根据矢量控制理论,遵循在不同坐标系下所产生的磁动势完全一致的原则,经过三相——两相变换和旋转变换,将异步电机定子电流空间矢量进行分解,在转子磁场定向坐标系(M-T)中将异步电机模型转换为直流电机模型来进行控制。在沿转子磁场定向的M、T 同步旋转坐标系中,对于笼型转子电机,转子短路,则um2=ut2=0,数学模型中的电压方程可简化成公式(1)所示。
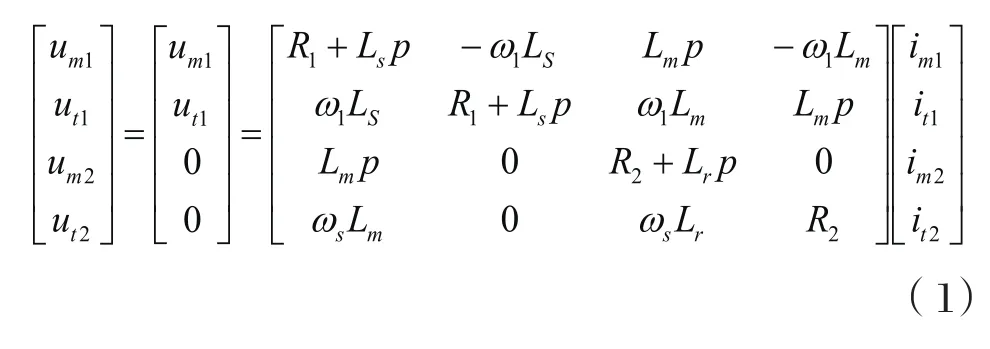
式中,um1,ut1为定子电压矢量的M分量和T分量;R1,R2为定子和转子电阻;Ls,Lr为定子和转子绕组的自感;Lm为定转子绕组间的互感;ω1为定子频率的同步角速度;ωs为转差角速度;……
登录APP查看全文