论数控机床对刀原理及其实质
2012-10-24杨绍奎
制造技术与机床 2012年11期
关键词:用户
杨绍奎
(中山火炬职业技术学院,广东中山 528436)
长期以来,从出版的教科书和发表的论文来看,关于数控机床的对刀原理及其实质的阐述一直存在错误,集中体现在“对刀就是测量工件原点在机床坐标系的坐标”或者“对刀就是测量刀具刀位点在工件坐标系中的坐标”等错误的阐述或解释。幸运的是在数控编程传授中这种错误解释并不影响对刀的正确操作,但是对于学习者正确理解对刀原理以及数控系统对刀具的控制方式和深刻理解各种对刀操作有误导作用,造成教授者解释不清,学习者难于明白的局面。其实,数控系统在对刀时并没有测量工件原点(W点)在机床坐标系的坐标,也没有测量刀具刀位点(T点)在工件坐标系中的坐标。
以数控车床为例来说明,在图1所示数控车床返回机床参考点(R点)时,数控系统通过传感器捕捉R点,并使用预置在系统内部的R点机床坐标(Xjr,Zjr)建立机床坐标系MXZ,并同时显示系统控制的机床坐标。系统控制的机床坐标不是R点的坐标(因R点是固定的),而是刀具参考点即E点的机床坐标(E点是机床返回到R点时刀架内或刀架延伸部分内与R点重合的那一个点),所以E点的机床坐标(Xje,Zje)被监视。安装工件和刀具后,从图1可知:
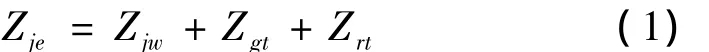
式中:Zjw和Zrt是不变的未知量,很显然无法从1个方程式中解出2个未知量,也就是说数控系统虽然建立了机床坐标基准MXZ,但却无法知道或测量W点的机床坐标Zjw。T点的工件坐标Zgt是可以测量的,但数控系统仅测量它是没有意义的。……
登录APP查看全文