基于模糊控制的潜艇高压气自动控制研究*
2012-10-16聂海英丁风雷
聂海英 丁风雷 刘 军
(1.海军潜艇学院研究生队 青岛 266042)(2.海军潜艇学院作战指挥系 青岛 266042)(3.海军潜艇学院训练部潜艇模拟器训练中心 大连 116023)
1 引言
高压气是潜艇操艇系统的重要组成部分,其使用时机非常关键,是否使用高压气是潜艇操纵人员需要考虑的关键问题;潜艇高压气的使用具有不可逆和非连续性,故高压气使用和控制必须把握三个时间点:供气时机、停止供气时机和解除气压时机[1]。利用传统的PID控制方法对高压气进行自动控制,其可能性很小。模糊控制是一类应用模糊集合理论的控制方法,尤其是当受控对象含有不确定性,而且很难用常规非线性控制理论处理时更为有效。根据潜艇高压气控制特点,采用模糊控制是合理的选择。同时综合利用潜艇指挥员的操纵经验,设计模糊控制器对潜艇高压气进行控制,当舱室破损时,自动实现供气、停止供气和解除气压。
2 潜艇基本运动控制模型
本文采用垂直面操纵非线性方程作为潜艇基本运动控制模型[2],其表达式如下:
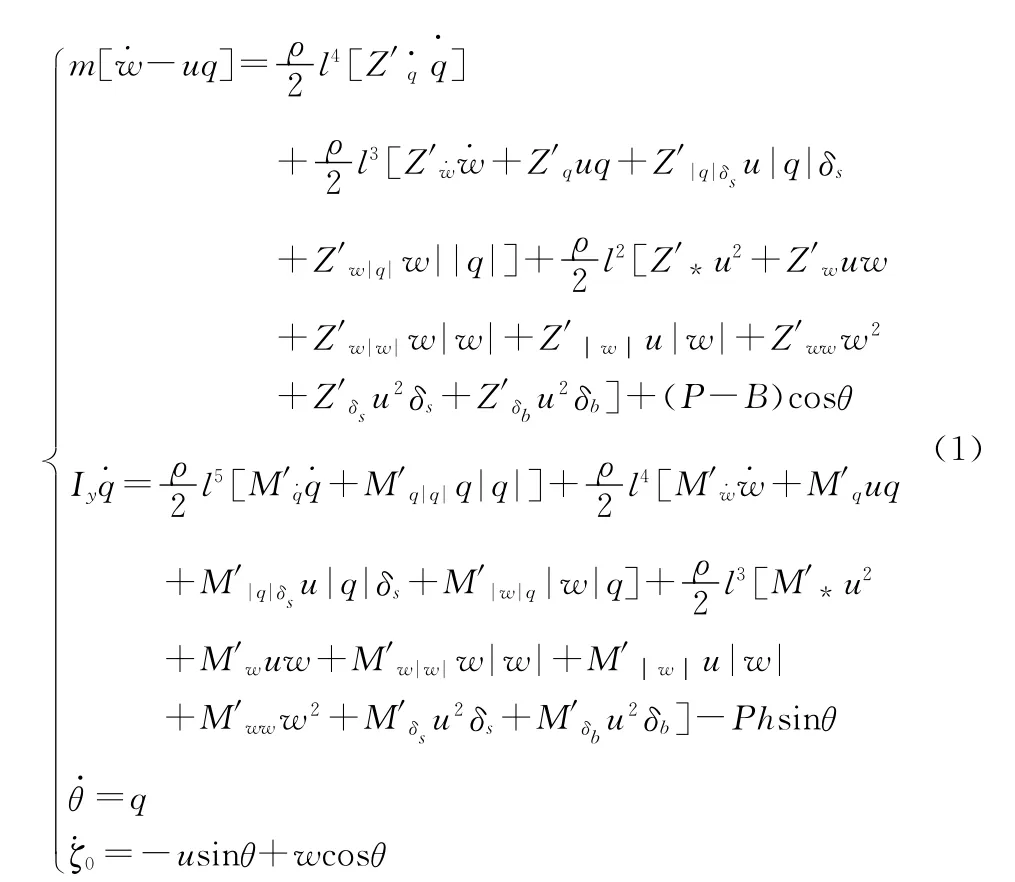
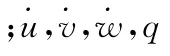
3 潜艇高压气模糊控制器
模糊控制器的结构[3]如图1中虚线所示:
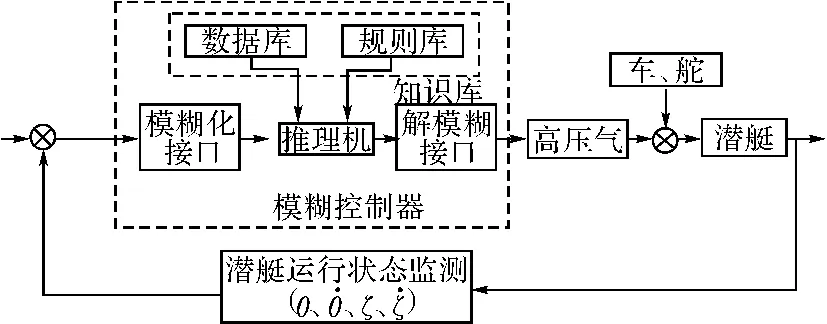
图1 潜艇高压气模糊控制器
3.1 隶属函数确定
模糊控制器选用多输入—单输出模糊控制器,它的四个输入分别为纵倾θ、纵倾变化率、深度差Δζ和深度变化率。输出量为高压气控制信号U。
纵倾θ的模糊集为:{NB,NM,NS,ZO,PS,PM,PB};论域为:{-6,-5,-4,-3,-2,-1,0,1,2,3,4,5,6}。
深度差Δζ的模糊集为:{NB,NM,NS,ZO,PS,PM,PB};论域为:{-3,-2,-1,0,1,2,3}。纵倾变化率θ·的模糊集为:{NB,NS,ZO,PS,PB};论域为:{-3,-2,-1,0,1,2,3}。
控制信号U 的模糊集为{NB,NM,NS,NZ,ZO,PZ,PS,PM,PB};论域为:{-4,-3,-2,-1,0,1,2,3,4}。
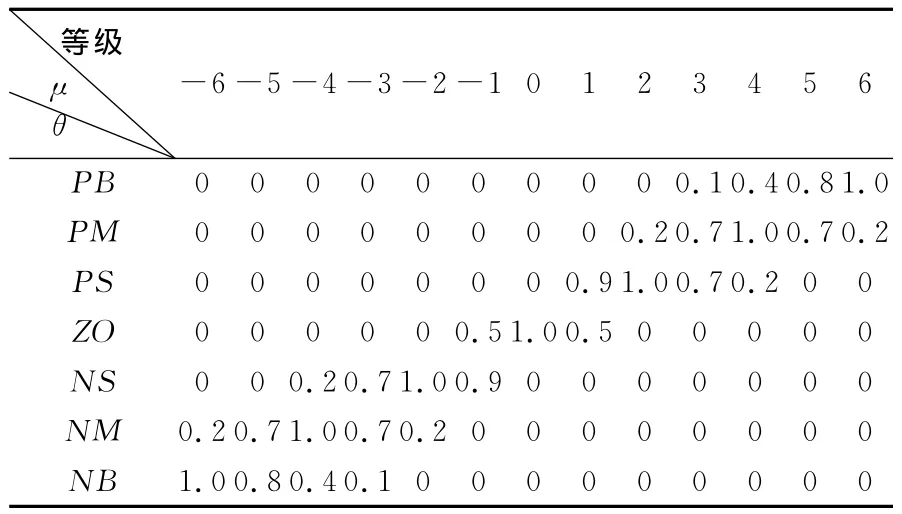
表1 模糊变量θ的赋值表