一种基于GPS的自动航向控制系统*
2012-10-16董沛然辛爱学
舰船电子工程 2012年12期
关键词:船舶
董沛然 张 浩 辛爱学 王 钊
(海军704厂 青岛 266109)
1 引言
现代的GPS接收机除了提供位置数据外,还可提供日期、时间、航向和航速等参数[1],根据这些参数可以对船舶的航路进行规划,实时控制舵角变化以完成自动航向控制。船舶在开阔水域航行时,可以预设好多个航路目标点,本系统即可按照目标点控制船舶自动航行。
2 GPS数据读取
2.1 GPS模块
GPS模块使用GARMIN的12通道GPS15L接收机,同时可以跟踪最多12颗GPS卫星,从而能够快速定位,数据更新率为每秒一次,性能可以满足导航的灵敏度需求和动态需求。数据接口采用异步串行数据输入输出[2],数据格式使用美国国家海洋电子协会的NMEA 0183ASCII码接口协议[3]。
2.2 GPS数据格式
采用推荐定位信息(Recommended Minimum Specific GPS/TRANSIT Data)格式[4],该格式定义见表1。
2.3 GPS数据处理
读取GPRMC数据后,分别对第<3>项纬度,第<5>项经度,第<7>项速率,第<8>项航向单独读取并存为字符串变量和double型变量,作为下一步流程航向控制的参数[5]。
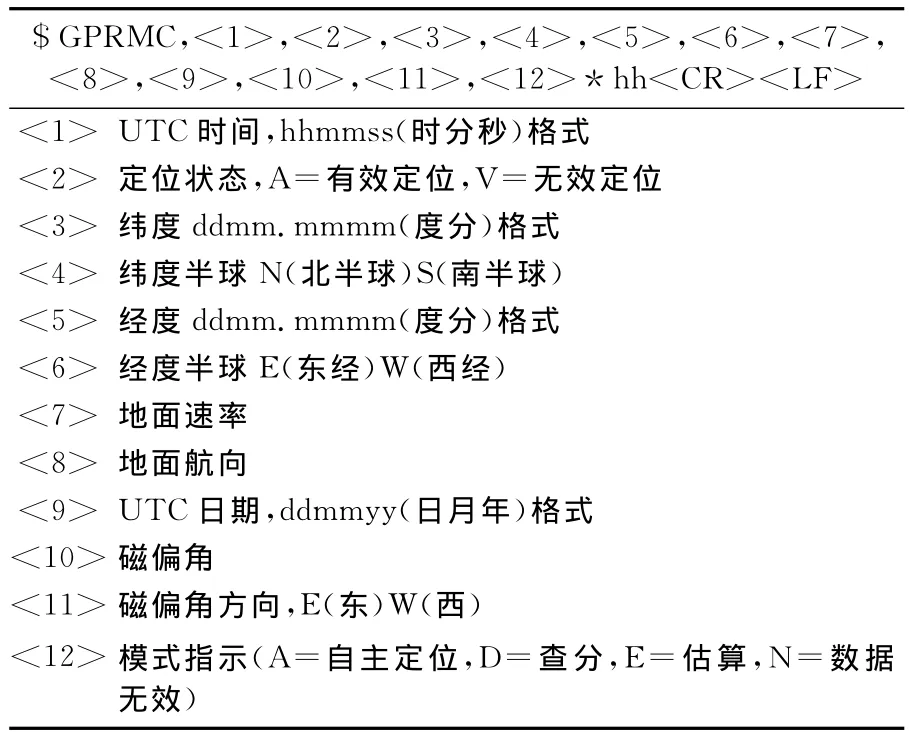
表1 GPRMC数据格式
3 自动舵控制
航向控制实时更新最新航向变化,从而推算目标航向,在接口单元,建立一个独立线程。该线程完成目标航向计算,目标舵角计算,打舵过程的功能。

图1 自动舵控制原理
在航向改变过程中,自动舵的舵角并不只是随航向角的偏差而变化,而是和航向差变化的速率以及航向偏差对时间的积分有关[6]。由图1舵角与航向的关系为
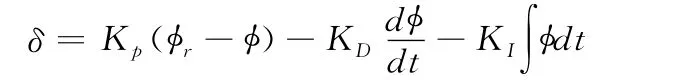

其中K*=K·L/μ,T*=T·L/μ。
式中L和μ分别是船长和航速,由以上公式可得,当船长,船性能不变Kp与航速平方成反比。

Kd与航速的平方成反比。
若忽略首摇运动的自然频率ωn和阻尼系数ζ,舵角可以简化为
登录APP查看全文