贯流风叶焊接机视觉定位系统实现
2012-07-11刘薇
制造业自动化 2012年24期
刘 薇
(佛山市顺德工业与信息技术研究中心有限公司,顺德 528300)
0 引言
目前,国内风扇叶焊接企业基本采用人工操作超声波焊接机,需要通过人眼识别定位缺口来将风叶固定到位,然后启动焊接机进行焊接。这些工作靠人工完成存在着劳动强度大、效率低、定位精度低、产品合格率低等问题。焊接机数字化是现代焊接发展的必由之路[1],但在如何实现贯流风叶超声波焊接自动化上,国内仍处于空白,被视为难以攻破的关键技术难题。为了满足焊接机自动检测的需求,视觉检测作为一种非接触式的检测技术被应用于贯流风叶焊接机中。
1 系统组成与功能
贯流风叶焊接机主要由超声波发生器、模具、电气系统组成。电气系统是开环控制,由PLC输出脉冲串,控制电机系统,驱动丝杆转动[2]。
视觉系统硬件主要包括相机组、光源、光源控制器、工控机等。相机组由相机和镜头组成,主要完成采集图像功能。根据焊机工艺要求,本系统采用两套相机组,中节和产品分别对应一组。本系统中被检测风叶半径47mm,运动速度8圈/分钟,精度要求为0.5mm,视场大小为400mm×300mm,选用130万像素相机,采用8mm的镜头,光源采用白色环形光源,通过GIGE千兆网实现图像数据传输,在VC6.0环境中基于MIL9视觉软件开发库进行软件开发。系统组成如图1所示。该系统用户操作界面如图2所示,主要功能模块包括操作功能模块、模板操作功能模块及显示功能模块。
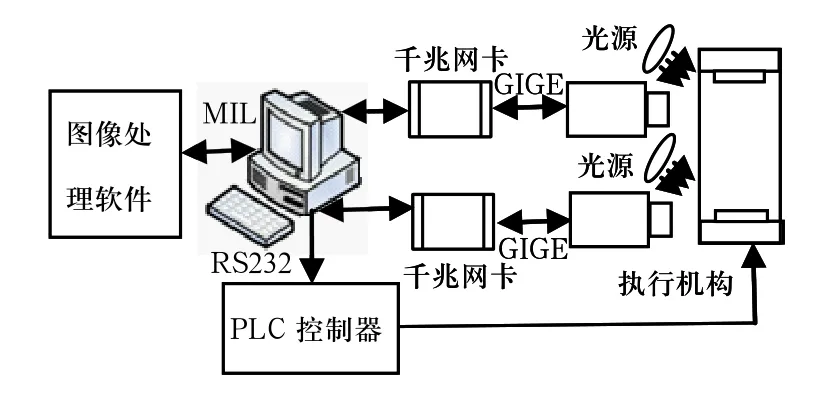
图1 系统组成
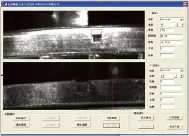
图2 用户操作界面
2 系统软件实现
2.1 工作流程
焊接机分为上下两个工位,端盖、产品、中节三种不同的被检测对象。……
登录APP查看全文
