基于数据的PID设计方法比较
2012-07-06杨鑫
杨 鑫
(重庆理工大学化学化工学院,重庆 400054)
在过去的几十年里,基于模型的PID控制器设计研究发展迅速,提出了很多设计方法,例如连续循环法[1]、直接合成法[2]、内模控制法 (internal model control,IMC)[3-6]等[7-11]。其中 IMC-PID是应用最广泛的方法[11],通过调节PID设计算法中的λ参数,可得到很好的控制效果。但是此过程需要先得到过程模型,并需要通过模拟或是工厂实验来调节其参数,很费时间,工程代价也比较高。
为克服上述缺点,Campi等[12]提出了一种基于过程输入输出数据,不需要建立过程模型的PID控制器设计方法——虚拟参考反馈参数整定法(virtual reference feedback tuning,VRFT)。但是该方法的应用只限于离散时间系统[12-13]。为此Yang等[14-15]将VRFT方法发展到连续时间系统,提出了一种基于数据的PID控制器的设计方法。此方法不需要建立过程模型和进行反复实验来调节控制器参数,取得了很好的设计效果。Yang等[14-15]的研究表明,参考模型的选取对基于数据的PID控制器设计很重要。为研究不同参考模型对控制器设计效果的影响,本文采用2个参考模型对过程进行基于数据的PID控制器设计,并对计算结果进行分析比较。
1 基于数据的PID控制器设计
在基于数据的PID控制器设计中,需要用到一个参考模型,如图1所示。

图1 参考模型
参考模型T(s)表示一个反馈控制系统,其中包含了一个线性过程G(s)和PID控制器C(s),如图2所示。
控制器的设计目标是令图2中的反馈控制系统尽可能接近事先选定的图1中的参考模型T(s)。
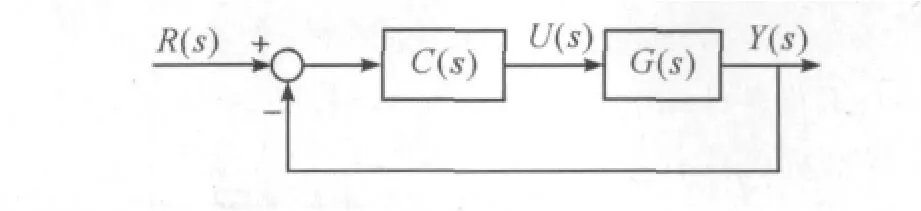
图2 反馈控制系统
过程G(s)未知,但是其过程输入输出数据U(s)和Y(s)可以通过开环实验得到。……
