双目标纯方位定位数据处理分析
2012-07-04唐扬刘承禹胡科强
船电技术 2012年5期
唐扬 刘承禹 胡科强
(1. 海军工程大学兵器工程系,武汉430033;2. 二炮研究院,北京100085)
0 引言
单个矢量水听器无法直接测得水下目标的距离增加了量测的不确定性[1~4],失去观测站本身所具有的定位跟踪能力。不借助其他传感器,观测站只能转换到被动。被动工作方式所获得的定位跟踪目标的定位精度,要低于没有干扰的情况。测角误差对定位跟踪精度的影响一般要大于测距误差,所以研究有效的被动传感器定位跟踪数据关联算法具有较高的理论价值和现实意义。
本文利用时空关联迭代找到目标同一时刻散射的水声信号在两方位序列中的位置,采用航真状态转移和平滑窗相结合以减小数据波动和实现航真管理实现双目标的有效跟踪,并对跟踪性能进行了仿真实验。
1 纯方位定位解算原理
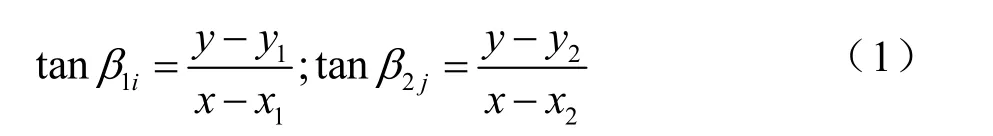
P的坐标为:
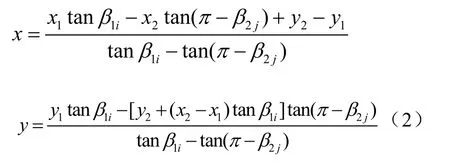
考察两个浮标的关联问题,浮标i保留原方位序列,即根据真真真值点的直角坐标,直接换算成该浮标的方位数据。取k时刻及k+1时刻的真真真值点,作线性插值,可产生浮标 j的方位序列,需确定相对延迟点数Δk及时延修正量δi:

式中: R ound[·]表示四舍五入,c为声速,T为数据采样率。于是, β2(k +Δk )与β1(k)建立了基本的时空关联。其次,对该式[·]内的量值取小数部分,赋予δi,再基于k时刻真真真值点坐标,以v⋅ T⋅δi(v为目标航速)步长向k+1时刻真值点方向插值,换算成方位数据,添入 β2(k + Δk )即可。若 δi>0.5,则上述过程中的δi以1-δi代之,且基于 k +1时刻真真点向k时刻真真点反向插值。至此,生成了用于仿真的方位数据序列。……
登录APP查看全文