水声定位实时抗距离模糊方法*
2012-06-07于平谢胜
舰船电子工程 2012年1期
于 平 谢 胜
(91388部队水声对抗技术国防科技重点实验室 湛江 524022)
1 引言
水声跟踪定位系统的工作原理是在海底或海面布设水声测量阵元,通过测量目标声源主动或被动应答发出的声信号传播到各个接收阵元的时延(对同步系统)或时延差(对异步系统),采用球面交汇(对同步系统)或双曲面交汇(对异步系统)来确定目标在发射信号时刻的水平位置[1~2]。
当目标与测量阵元相距较远,而测量周期又较短时,就会出现传播时延测量的不确定性。本周期收到的声信号可能是前一个周期甚至几个周期前发出的,可能相差若干个重复周期,从而导致跟踪定位轨迹变形、搬移,称为“距离模糊”。
由于存在距离模糊,可用于信号分组的信息量相对较少,给各阵元测量数据正确分组带来了较大的困难。然而对于水声跟踪定位系统,特别是导航系统来说,必须保证定位解算的实时性和定位轨迹的唯一性和正确性。因此,实时抗距离模糊是一个关键的技术难题,必须解决。
2 距离模糊形成机理
2.1 水声跟踪定位工作原理[2]
在海底或海面布设N个测量阵元,水下目标作定深航行,目标声源周期性地发射声信号,各接收阵元接收测量声信号传播时延,利用球面交汇或双曲面交汇求解。
时延测量水声定位的基本数学模型为
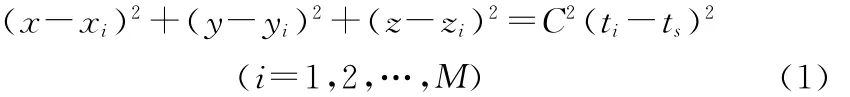
其中(xi,yi,zi)和ti分别是第i个阵元的空间位置和第i个阵元接收到信号时刻相对于接收机时钟的时间(系统记录时延)。(x,y,z)和ts分别为声源(目标)空间坐标和信号发射时刻相对于接收机时钟的时间。……
登录APP查看全文