基于Adams和MATLAB/Simulink的桥式抓斗起重机钢丝绳建模与仿真
2012-01-29王鑫磊马宗雄
武汉科技大学学报 2012年6期
王鑫磊,马宗雄,范 勤
(武汉科技大学机械自动化学院,湖北武汉,430081)
随着起重机械向大型化、高速化发展,其动力学问题日显突出。文献[1]根据桥式起重机弹性动力学模型,通过VC++与MATLAB混合编程的方式,对起重机动态特性进行了仿真分析。文中将钢丝绳用定刚度的弹簧替代,使系统的数学模型得以简化,提高了仿真的效率,但这种简化也在一定程度上降低了仿真结果的精确性,而且该数学模型并不能解决复杂模型的动力学仿真。文献[2]提出在Adams中进行钢丝绳动力学仿真的一种近似解决方法。由于Adams自带的求解器对多重迭代微积分与奇异矩阵的计算能力很弱,限制了该方法的实际应用。本文尝试将文献[1]中的钢丝绳(刚度为k2)还原成离散形式的钢丝绳,通过Adams和MATLAB/Simulink联合仿真的方式,对抓斗起重机钢丝绳进行动力学仿真,以达到准确高效仿真的目的。
1 模型的建立
1.1 钢丝绳离散化
将钢丝绳沿长度方向离散为多个小圆柱体,相邻小圆柱体间用轴套力连接,钢丝绳与滑轮之间添加接触力。离散后每个小圆柱体的长度L为50 mm,相邻小圆柱体质心距离为51 mm。对于起升高度为16 m的起重机,每根钢丝绳按长度16 m计算,则每根钢丝绳被离散为314个圆柱体,其刚度k可表示为式中:Er为钢丝绳的弹性模量,GPa;A为钢丝绳的截面积,mm2;lr为钢丝绳的长度,为每个圆柱体的刚度,N/m。
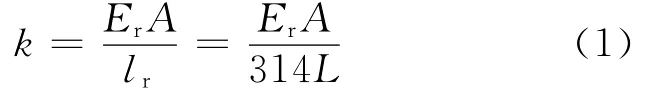
钢丝绳的剪切刚度、弯曲刚度及扭转刚度的计算公式如下:
式中:kTx、kTy分别为沿x轴和y轴的剪切刚性因子;kTz为沿z轴的拉伸刚性因子;……
登录APP查看全文
