一类具有输出时滞的随机系统的H∞控制
2011-12-26何纪
何 纪
(1.常州信息职业技术学院 江苏常州 213164 2.江南大学 江苏无锡 214122)
一类具有输出时滞的随机系统的H∞控制
何 纪1,2
(1.常州信息职业技术学院 江苏常州 213164 2.江南大学 江苏无锡 214122)
研究了一类状态和输出具有时滞的不确定随机系统的鲁棒H∞控制问题,目的是设计具有线性时滞的状态反馈控制器,使得对所有容许的不确定性,闭环系统是均方渐近稳定的。采用Lyapunov泛函方法,以LMI形式给出控制器存在的时滞无关充分条件,通过数值算例验证所得结论的可行性和有效性。
鲁棒H∞控制;线性矩阵不等式(LMI);随机系统;反馈时滞
0 引言
自从1998年Hinrichsen等提出利用LMI方法研究随机系统H∞控制以后,随机时滞系统的鲁棒H∞控制问题受到了广泛的关注。文献[1]、[2]给出了不确定随机时滞系统的鲁棒H∞控制问题,分别设计了H∞状态反馈控制器和H∞输出反馈控制器,文献[3]解决了时滞系统的无记忆H∞控制器的设计问题。但是上述文献中都没有涉及控制输出时滞的随机系统鲁棒H∞控制问题的研究。本文针对状态和控制输出同时具有时滞的不确定随机系统进行讨论,得出了相应的结论。
1 系统描述
系统如下不确定线性随机时滞系统∑:
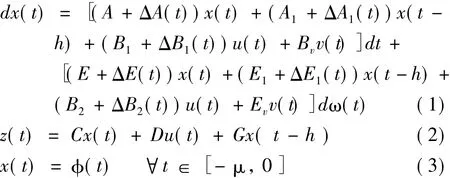
上面(1)、(2)、(3)式中x(t)∈Rn为状态变量,u(t)∈Rm为控制输入,v(t)∈Rp为干扰输入,z(t)∈Rq为控制输出,h是状态和控制输出的有界常时滞,满足0<h< μ < ∞,h,μ,是实常数,φ(t)∈Rn是定义在[-μ,0]上的连续的初始向量函数,ω(t)为标准一维布朗运动,满足Edω(t)=0,E{dω(t)2}=dt,E{·}为期望。系统中,A,A1,E,E1,B1,B2,Bv,Ev,C,D,G,是已知适当维数的实常数矩阵,ΔA(t),ΔA1(t),ΔE(t),ΔE1(t),ΔB1(t),ΔB2(t)是未知的不确定时变矩阵函数,满足以下形式: