一级倒立摆仿真模型的建立
2011-10-19翟龙余
大众科技 2011年8期
翟龙余
(江苏财经职业技术学院,江苏 淮安 223001)
一级倒立摆仿真模型的建立
翟龙余
(江苏财经职业技术学院,江苏 淮安 223001)
针对一级倒立摆系统,首先利用牛顿力学的知识建立了数学模型,然后利用Simulink及其封装功能建立了倒立摆系统的仿真模型,使模型更具灵活性,给仿真带来很大方便。
倒立摆;数学模型;仿真模型
倒立摆系统是研究控制理论的一种典型实验装置,具有成本低廉,结构简单,物理参数和结构易于调整的优点,是一个具有高阶次、不稳定、多变量、非线性和强藕合特性的不稳定系统。在控制过程中,它能有效地反映诸如可镇定性、鲁棒性、随动性以及跟踪等许多控制中的关键问题,是检验各种控制理论的理想模型。本文以一级倒立摆为例,首先建立了倒立摆系统的数学模型,最终利用simulink建立其仿真模型。
1 一级倒立摆系统的数学模型
经过小心的假设忽略掉一些次要的因素,如忽略了空气阻力、系统内部的摩擦,不考虑构件的变形,则可以将直线一级倒立摆系统抽象成小车和匀质杆组成的系统,如图1所示。这是一个典型的运动刚体系统,可以在惯性坐标系内应用经典牛顿力学理论建立系统的动力学方程。[1]
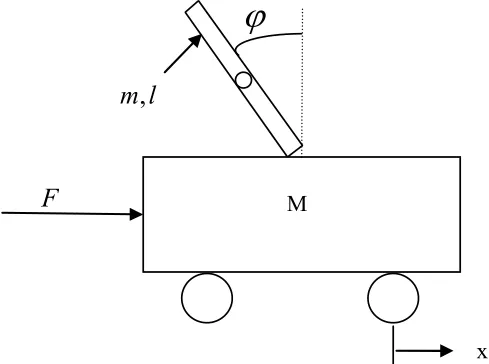
图1 倒立摆系统
各参数符号含义如下:
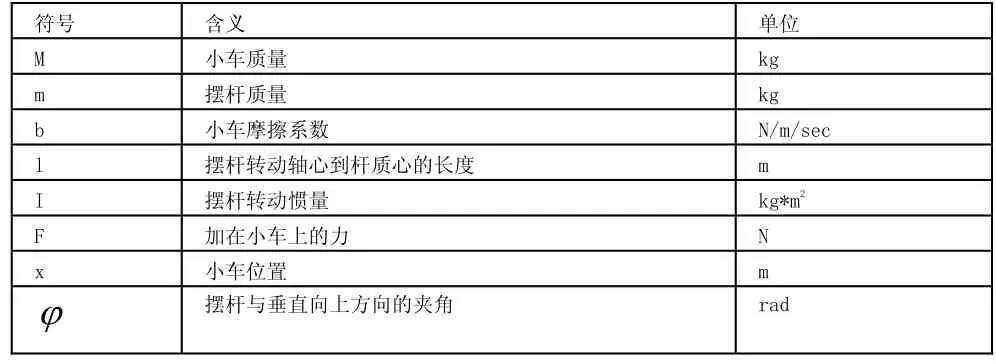
符号 含义单位M 小车质量kg m 摆杆质量kg b 小车摩擦系数N/m/sec l 摆杆转动轴心到杆质心的长度 m I 摆杆转动惯量kg*m2 F 加在小车上的力N x 小车位置m摆杆与垂直向上方向的夹角 rad
图2是系统中小车和摆杆的受力分析图,其中,N 和P为小车与摆杆相互作用力的水平和垂直两个方向的分量。……
登录APP查看全文
