一种基于ESO的导弹鲁棒自动驾驶仪设计方法①
2011-08-31董飞垚雷虎民张金鹏
固体火箭技术 2011年6期
董飞垚,雷虎民,邵 雷,张金鹏
(1.空军工程大学导弹学院,三原 713800;2.中国空空导弹研究院,洛阳 471009)
0 引言
针对飞行器控制过程中存在的干扰和未建模特性,近年来,国内外学者展开了广泛研究[1-7]。文献[1]基于增益调度思想设计了飞机的一种自动驾驶仪,但针对高速飞行器,采用该方法系统的快速性和鲁棒性变得较差;文献[2]依据H∞控制理论设计的导弹鲁棒自动驾驶仪具有很好的鲁棒稳定性能,但是其控制器形式过于复杂,限制了其实际工程应用;文献[3]采用最优控制来保证系统的快速性和鲁棒性,但是反馈所需的状态量在实际工程中并不都能获得;文献[4]通过设计一种基于滑模理论的干扰观测器来增强系统的鲁棒性,但其控制律设计中需要已知系统不确定性的上界,保守性很大,且容易引起控制量的饱和问题。扩张状态观测器(ESO)是将系统中含有的非线性动态、模型不确定性及外界扰动等都视为扩张状态加以观测,其本身并不依赖于生成扰动的具体模型,也不需要直接去测量其作用,是通用的扰动观测器[8]。
本文提出了一种基于扩张状态观测器的导弹滚转自动驾驶仪设计方法,保证导弹在大机动和强干扰下具有较好的动态性能和强鲁棒性。
1 非线性扩张状态观测器
考虑如下一类n阶SISO非线性系统:
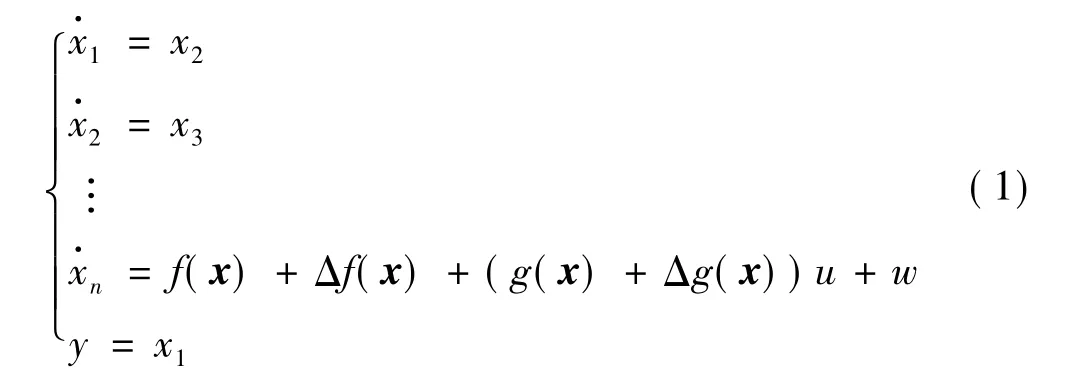
式中 x=[x1x2… xn]T表示系统的状态;ƒ(x)和g(x)为已知标量函数;Δƒ(x)、Δg(x)和w表示未知不确定性和外界扰动;u为控制输入;y为系统输出。
定义d=Δƒ(x)+Δg(x)+w为作用于系统的复合干扰……
登录APP查看全文