基于模糊控制的车辆侧倾稳定性联合仿真
2011-06-29朱茂桃秦少隽
重庆交通大学学报(自然科学版) 2011年5期
陈 阳,朱茂桃,秦少隽
(1.上海大众产品工程部,上海201805;2.江苏大学 汽车与交通工程学院,江苏 镇江212013)
随着汽车技术的不断发展,车辆的安全性和操纵稳定性越来越受到重视。汽车在高速行驶或在低附着系数路面上行驶时,由于受到外界干扰或驾驶员转向作用,侧向附着力常常达到附着极限,使车辆侧倾稳定性变差,容易造成交通事故。因此,提高车辆的侧倾稳定性对行驶安全意义重大[1]。
笔者选用某型号的越野车为研究对象,在ADAMS/Car模块中建立整车系统动力学模型,利用MATLAB建立模糊控制控制器模型,将控制器与整车模型相结合对横摆角速度和质心侧偏角进行联合控制仿真[2]。
1 整车系统动力学模型
1.1 整车模型的建立
研究的越野车为后置后驱式,前悬架为螺旋弹簧非独立悬架,后悬架采用的是纵置钢板弹簧非独立悬架。在ADAMS/Car中建立的整车模型如图1。
1)前悬架:主要由上下横臂、主销轴、转向横拉杆、螺旋弹簧和减震器等组成。
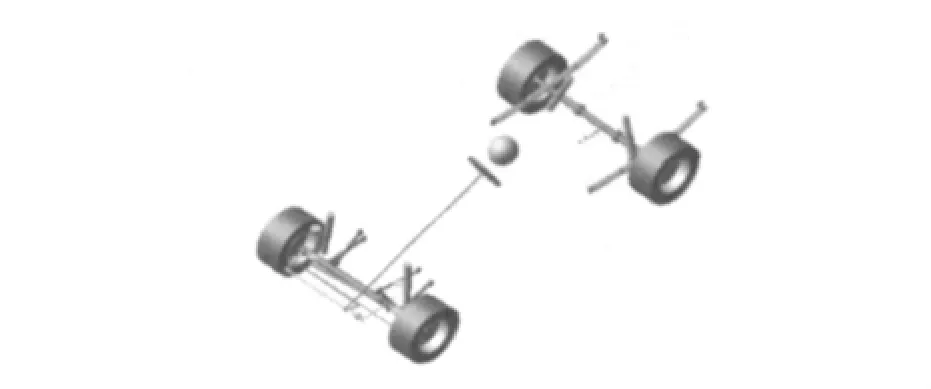
图1 整车虚拟样机模型Fig.1 Virtual prototype model of vehicle
2)后悬架:主要是由纵置单片钢板弹簧,整体桥,减振器组成。建模时,钢板弹簧简化为非线性多义梁(Nonlinear Beam)。
3)转向系统:采用拉杆式转向器。
4)横向稳定杆:采用2根断开轴中间通过转动副连接,并在转动铰链上施加扭转力进行简化建模。
5)轮胎:前后轮胎均采用Fiala轮胎模型。将轮辋简化成刚性圆板,胎体由支撑于圆板上的弹簧表示,胎冠则简化圆环梁并由弹簧支承[3]。
6)动力总成:采用后置发动机,将发动机、变速器、离合器集合成一体,用函数模拟实现各部分的功能。……
登录APP查看全文