基于Matlab的平面正弦连杆机构动力学分析
2011-03-26王锡霖许文艺严日明
长春工业大学学报 2011年1期
王锡霖, 李 举, 许文艺, 严日明
(中国地质大学(武汉)机械与电子信息学院,湖北武汉 430074)
0 引 言
在机械运动过程中,作用在机械上的力有驱动力、生产阻力、重力、摩擦力、惯性力以及运动副中的反力等。作用在机械上的力不仅是影响机械运动和动力性能的重要参数,而且也是决定强度设计、结构设计的重要因素,所以在设计新机械的过程中,或者为了更合理使用现有机械,都必须对机械进行受力情况的分析。受力分析的目的是确定运动副中的反力以及为使机械按照规定规律运动所需的平衡力或平衡力偶。文中以平面正弦连杆机构为例,对用解析法进行受力的数学分析过程进行了介绍,并且阐述了使用Matlab编程求解方法[1]。
1 平面正弦连杆机构的数学模型
正弦机构如图1所示。
正弦机构中(常数)
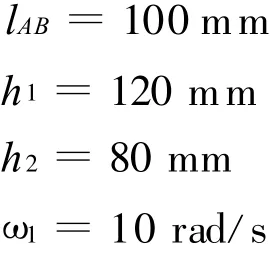
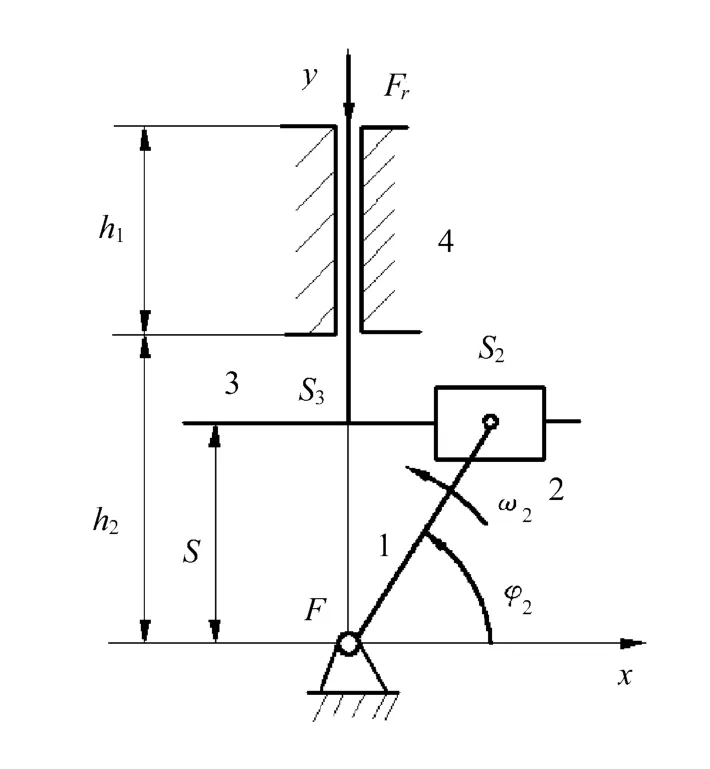
图1 正弦机构
滑块2和构件3的重量分别为
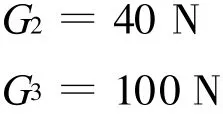
质心S2和S3的位置见图1,加于构件3上的生产阻力为
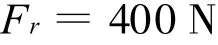
构件1的重力和惯性力略去不计。需要加在曲柄1上的平衡力偶Mb未知。
分别对3个构件进行受力分析,如图2~图4所示[2-4]。
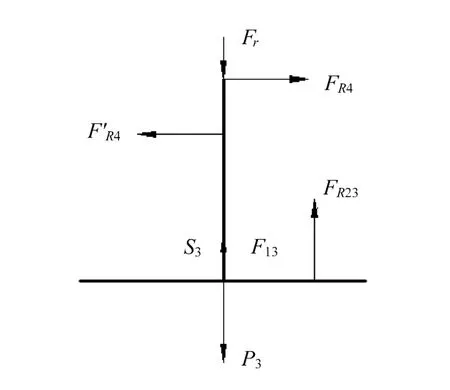
图2 构件3受力图
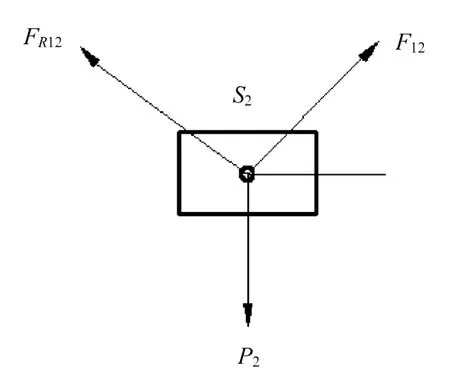
图3 构件2受力图
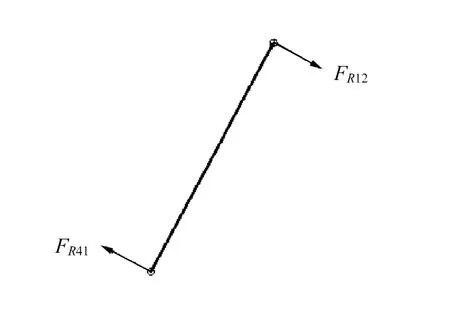
图4 构件1受力图
1.1 滑块2
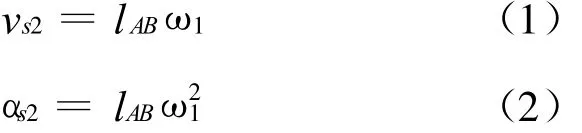
构件3:
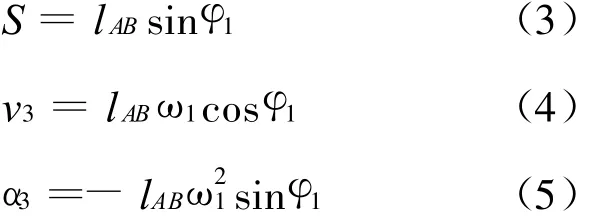
1.2 确定惯性力
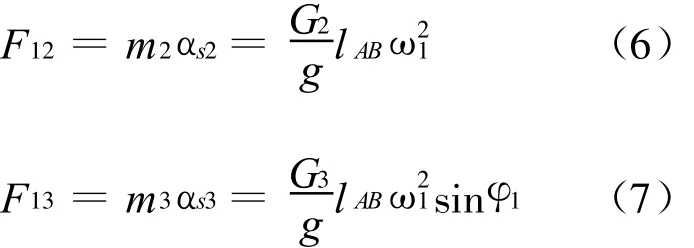
1.3 各构件的平衡方程
构件3:
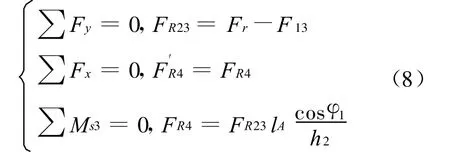
构件2:
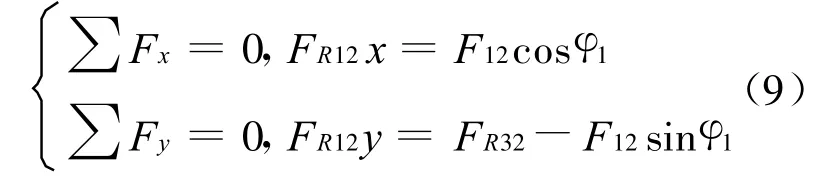
构件1:

式(8)~式(10)中总共有8个方程,8个未知数。归纳出一元八次方程矩阵:
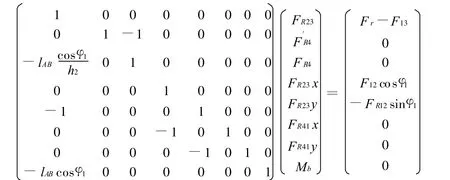
AX=B进而可得:
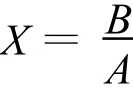
接下来运用Matlab软件工具进行分析。
2 M atlab编程
编写如下名为F的M函数[5-7]:
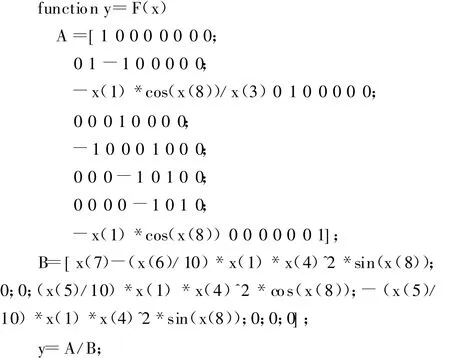
接下来取 φ1=0°~360°范围,分析其受力的变化规律,在M atlab命令中运行如下命令:

得到的P矩阵的每一行分别是8个未知量在φ1等于36个分量下的值。……
登录APP查看全文