捷联式惯导系统仿真器设计
2011-03-07王喜龙程远吴汪洋
舰船科学技术 2011年3期
王喜龙,程远,吴汪洋
(1.海军驻431厂军代表室,辽宁葫芦岛125004;2.中国舰船研究院,北京 100192)
0 引言
计算机技术的飞速发展使得捷联系统的设计与分析工作(特别是系统的误差分析工作)可以首先在计算机进行,在此基础上再进行系统的硬件(包括陀螺、加速度计与计算机等)及系统软件(包括各种计算机算法及不同迭代周期的选择等)的设计和选择。但由于条件所限,在不能提供系统硬件的情况下为了进行捷联惯导系统的研究,开发惯导仿真器是必不可少的。
1 捷联惯导系统仿真器的实现
本文针对飞行器用捷联惯性导航系统的工作环境进行仿真,其主要目的是仿真出符合实际惯导系统的误差,捷联惯导系统仿真器包括4个模块:飞行轨迹发生器,惯性敏感元件仿真器(陀螺仿真器和加速度计仿真器),导航计算机仿真器和误差处理器。仿真结构如图1所示[1]。
1.1 飞行轨迹发生器[2-4]
飞行轨迹数据生成是为了测试验证导航软硬件系统实时计算性能而必需的输入信号数据。对于捷联惯导仿真系统,需要2类飞行轨迹数据:飞行姿态数据(姿态角、姿态角转动速率)和飞行轨迹数据(位置、速度、加速度)。实际飞行时,这2类数据的变化是有关联的。如果根据飞机模型和飞行力学原理,用数学的方法来产生一个与实际完全相符的飞行轨迹数据文件,将会因为各飞行轨迹量之间的耦合关系,使数学模型的建立非常复杂,甚至无法建立起精确的数学模型。
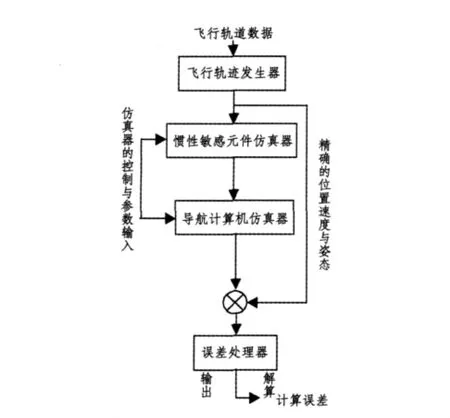
图……
登录APP查看全文
