一类混杂系统的预测控制设计
2011-02-03邹媛媛贾廷纲牛玉刚华东理工大学信息科学与工程学院上海0037上海电气集团股份有限公司中央研究院上海0003
邹媛媛 贾廷纲 牛玉刚(.华东理工大学 信息科学与工程学院,上海 0037;.上海电气集团股份有限公司中央研究院,上海 0003)
0 引言
分段线性(Piecewise Linear,PWL)系统作为一类基本的混杂动态系统模型,能够用来描述许多工程实际系统中的混杂特性,如饱和、继电器、死区等环节[1,2],也可以用来近似非线性系统。因此,对PWL系统控制问题的研究具有重要的理论和实际意义。
目前,预测控制已经被成功应用于 PWL系统[3-7],其中,PWL系统预测控制的稳定性综合问题是大家关注的焦点[5,6]。针对这个问题,本文对含有两个子系统的连续时间PWL系统进行预测控制器设计。首先,对每个子系统,设计有界控制器,在此基础上,提出一种预测控制和有界控制相结合的混合控制方法,并给出子系统之间的稳定切换规则,从而保证系统的全局稳定性。这种方法的好处是只需要对每个子系统求解二次规划问题,避免了对整个PWL系统求解含有逻辑变量的二次(或线性)规划问题,降低了算法的复杂度。
1 有界控制
考虑如下的连续时间PWL系统
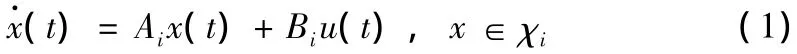
其中,x(t)=[x1(t)…xn(t)]T∈Rn是状态向量,u(t)=[u1(t)…um(t)]T∈U⊆Rm是控制输入向量。U是输入约束,定义为U∶=系数矩阵分别为 Ai∈Rn×n,Bi∈Rn×m,i∈
考虑第i个子系统,设其Lyapunov函数为Vi=xTPix,存在满足Ricatti方程
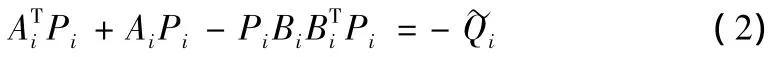
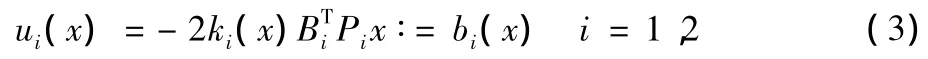
其中
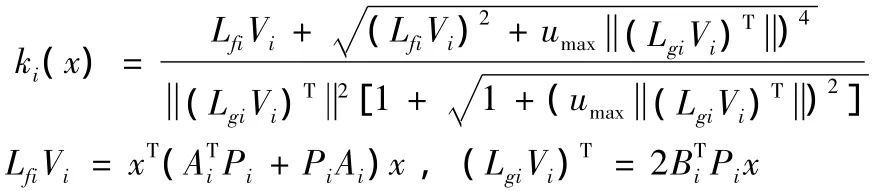
我们发现,如果状态轨迹满足如下条件
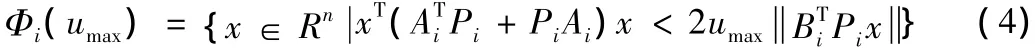
那么,根据Lyapunov理论,有界控制器(3)满足输入约束,并且Lyapunov函数是单调递减的。利用集合Φi(umax),可以构造一个包含在Φi(umax)的最大椭圆集作为稳定域
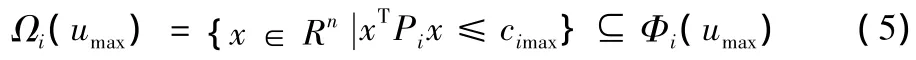
其中,cimax>0是满足Ωi(umax)⊆Φi(umax)的最大值。
对于系统(1)来说,稳定域估计集可以如下构造。假设S∶≜为状态分区的边界