轮式机器人双环轨迹物联网安全传感控制技术
2023-09-19蔡娜,刘磊
电子设计工程 2023年18期
蔡 娜,刘 磊
(北京计算机技术及应用研究所,北京 100854)
轨迹控制技术[1-3]是机器人完成指令与任务的基础与关键,只有高精度控制,才能保证机器人在复杂环境中的工作效率。为取得理想的机器人轨迹控制效果,相关领域研究人员从不同角度展开了深入探索。如文献[4-6]分别采用机器视觉技术、变增益自抗扰技术、Udwadia-Kalaba 理论,提出有效且可行的轨迹控制方法。
机器人是物联网技术的移动终端,两者关系密切,且适配度较高。轮式机器人[7]作为移动类机器人的主要代表,机械结构简单,机动性与灵活性较大,应用范围最广。文中基于上述特征,在物联网中嵌入安全传感节点,结合双环控制技术与输出调节自动控制技术,设计出轮式机器人的运动轨迹控制技术。
1 轮式机器人运动轨迹物联网安全传感定位
1.1 物联网安全传感架构
1.1.1 物联网网络
针对轮式机器人的大部分工作环境,采用感知层、网络层、应用层三个部分,构建物联网网络结构,各部分之间通过高分辨率无线信道相连[8]。该网络架构中各部分的技术支持与具体功能如表1 所示。
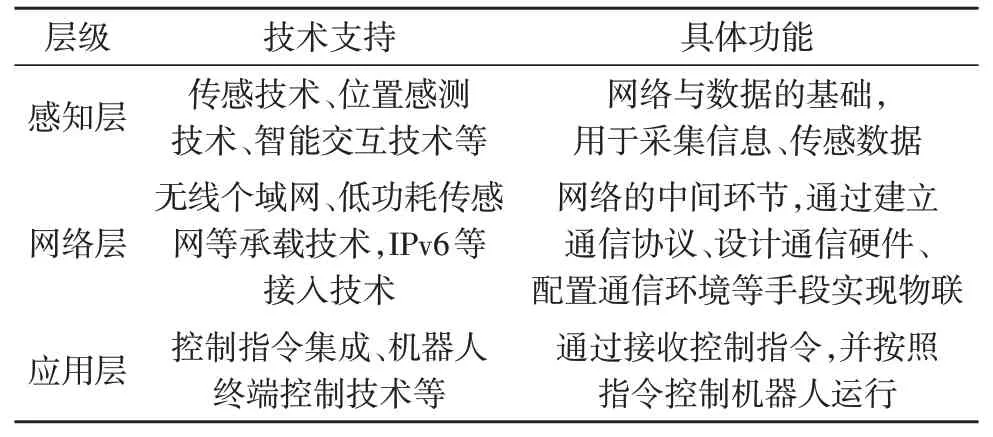
表1 物联网网络各层级功能
1.1.2 安全传感节点
在物联网感知层中,存在三种传感节点,即终端感知节点、数据集成节点、数据管理节点。采用Zigbee技术[9]动态添加传感节点至无线传感网络,通过射频遥控技术实现该节点与服务器之间的无线通信。安全传感节点架构如图1 所示。
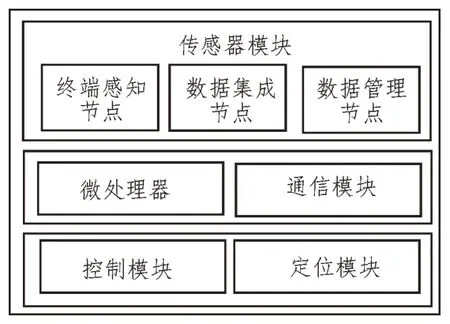
图1 安全传感节点架构
采用的微处理器型号为FC-3180,通信模块关联各传感器节点及物联网,采用基于WebSocket 的MQTT 协议作为通信协议,采用单片机开发控制模块,以ATMEGA2560 为控制核心。……
登录APP查看全文