高精度舰载光电跟踪伺服调速系统的研制
2023-08-21杨国文
科技创新与应用 2023年23期
刘 涛,李 乐,杨国文
(中国电子科技集团公司第二十七研究所,郑州 450047)
光电跟踪系统是一个集图像采集处理、伺服控制以及精密机械于一体的复杂设备。高精度光电引导系统要求伺服平台具有控制精度高、系统响应快和抗扰动能力强等特点。三环控制系统中,速度环是实现伺服系统性能的部件。伺服系统的最大速度,最大加速度性能指标能否实现,取决于速度环的性能。调速范围也是速度环的一个重要指标,只有速度系统有宽广的调速范围,伺服系统才有从高速到低速的平稳运转,伺服系统的低速跟踪性能也取决于速度环的调速范围[1-2]。
因此,设计一个高精度、快速伺服系统,必须设计一个性能优良的速度环路。
1 伺服控制系统框图
控制系统应该包括给定环节、比较器、控制器、执行机构、被控对象和反馈环节,系统结构框图如图1所示[3]。

图1 伺服控制系统的基本构成
2 双闭环调速系统的仿真
根据伺服控制系统的基本构成,可以画出双闭环调速系统的动态结构框图如图2 所示。
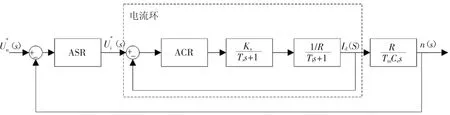
图2 双闭环调速系统的动态结构图
图2 中各参数的意义:ASR 为速度环调节器,ACR为电流环调节器,KS为晶闸管放大系数,TS为晶闸管失控时间,Tl为电枢回路时间常数,Tm为机电时间常数,Ce为电动势转速比。
本文主要研究速度环路的控制规律和设计方法,为了简化系统,将电流环与电机看作一个整体处理,如图2 中虚线框所示。一般多按Ⅰ型系统来设计电流环,电流环的控制对象是一个双惯性单元,为将系统校正成Ⅰ型系统,应采用PI 调节器,其传递函数可以写成
登录APP查看全文