工业机器人视觉分拣系统应用设计
2023-08-21熊超有薛富元
科技创新与应用 2023年23期
熊超有,邓 漂,薛富元,罗 康
(绵阳职业技术学院 智能制造学院,四川 绵阳 621000)
随着技术的发展,视觉技术已经广泛应用于生产中,尤其是在智能物料生产线上[1-2]。对于传统的生产线,需要工人来完成对不同产品的分拣、搬运及组装,传统的人工分拣误差率大,而且不能连续作业,随着人力成本的增加,企业的成本越来越高,因此智能化的生产线需求越来越高。
1 自动分拣系统总体设计
某知名企业的生产线要求对不同的产品进行分拣码垛,同时要在HMI 界面显示其信息。基于此情况,设计了如图1 所示的工业机器人视觉分拣系统应用设计,其由PLC 控制模块、视觉检测模块、传输单元模块、工业机器人搬运模块和HMI 触摸模块等组成。
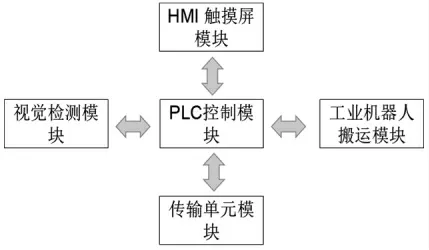
图1 分拣系统设计框图
系统主要工作流程如下。
1)在HMI 界面按下复位按钮,系统进行复位,传输单元电机运行5 s 停止,机器人回到原点位置。
2)在HMI 界面进行工件数据的设置,设置好后按下启动按钮。
3)物料传输单元开始工作,传送带运行,当传送带末端的传感器检测到有工件到达时,传送带自动停止,等待相机进行拍照。
4)相机对不同的工件进行自动拍照并进行数据处理,处理完后的数据传输给PLC,PLC 与机器人之间进行数据交换。
5)机器人根据反馈的工件信息调用相应的分拣码垛程序。
6)分拣码垛后跳转到步骤3 继续运行,直到达到步骤2 设置的参数要求后,物料传输单元停止,机器人回到工作原点。
2 系统硬件设计
2.1 PLC 控制模块
基于通讯的快捷和成本因素,控制模块选用西门子S7-1200PLC 系列,选择1215C DCDCDC CPU 模块,包含14 个输入端口和10 个输出端口[3]。……
登录APP查看全文