可变姿态扑翼腿水陆两栖机器人设计
2023-08-21高健乔查江涛孙羽翀
科技创新与应用 2023年23期
高健乔,查江涛,李 桐,孙羽翀
(哈尔滨工程大学,哈尔滨 150001)
传统的水下潜器推进方式如依靠螺旋桨和喷水推进实现推进,在低速情况下机动性较差,并会在推进时产生较大的噪声,对周围环境干扰较大[1]。水下推进器在低速下的机动性、噪声与对周围环境影响的控制是制约当前水下航行器效能发挥的主要因素。
水陆两栖机器人多为推进器腿式和推进器履带式,水下推进机构与陆地行走机构分离,结构复杂,推进效率低下。
目前尚未有成熟的采用非常规推进方式作为水下推进的水陆运动机构一体化的两栖机器人出现,一种结构简单可靠、行进效率高、扰动小的两栖机器人开发需求迫切。
1 主体结构设计
机器由3D 打印结构件、亚克力防水舱、电路硬件、腿部结构和浮球组成。机器人尺寸为750 mm×600 mm×95 mm。
如图1 所示,3D 打印结构件包括承载防水舱的主体及头部、尾部、机身左右的外壳。

图1 水陆两栖机器人内部结构图
电路硬件包括在防水舱内的24V6S 的锂电池、分电板、STM32F4 主控板、6 个闭环一体式步进电机、3 个水气两用泵及在浮球上的信号接收机组成。
浮球漂浮在水面上,与水下机身靠电缆连接,如图2 所示,浮球上载有无线信号接收机用来接收控制信号(也可采用水声通信来取缔电缆和浮球)。
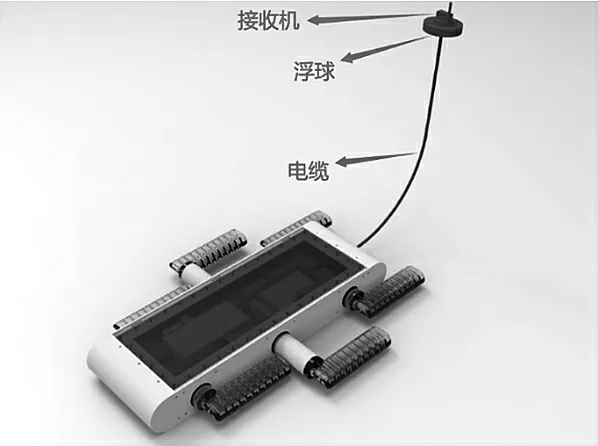
图2 水陆两栖机器人通信电缆结构图
机身侧面在水面漂浮的水线上方有通气孔,用于吸排空气/水,气孔通过气管与水气两用泵连接,并做好防水,防止水在舱内泄露。
气动柔性腿可根据内部空腔压力的改变来改变姿态,内部不加压时为扑翼状态,可作为水下运动机构[2],当加压后气动柔性腿发生卷曲,可作为陆地上的运动机构。……
登录APP查看全文