基于改进蜂群算法的无人机路径规划
2021-12-29贺井然何广军于学生
火力与指挥控制 2021年10期
贺井然,何广军,于学生
(1.空军工程大学防空反导学院,西安 710043;2.解放军95607 部队,成都 610066)
0 引言
在解决无人机的路径规划问题方面,学者提出了如人工势场法、模拟退火法、模糊逻辑法等算法[1]。肖玉婷等[2]提出了一种基于分块优化思想的覆盖路径规划方法,将大规模环境分块优化,减小了计算量,能适应多种形状区域;刘畅等[3]人提出了一种基于模糊推理机制的逻辑架构设计,运用可变自主OOADA 循环动态分配人机权限,实现了复杂威胁环境下实时航迹规划。近年来,蚁群算法、粒子群算法等群智能算法也被用于解决无人机路径规划的问题[4-5]。夏瑞等[6]提出一种基于人工蜂群算法的非确定性双向规划机制搜索算法,大大提高了产生航迹的质量;王庆海[7]引入动态评价策略、模拟退火准则和复合型优化算法结构,对人工蜂群算法进行改进,提高了算法的优化效率;本文采用改进蜂群算法研究无人机路径规划问题。
1 相关算法简介
1.1 人工蜂群算法
人工蜂群算法(ABC)是一种仿生群智能算法,通过模拟蜜蜂寻找花蜜的方式来寻找最优解,以蜜源表示可能存在的解,以蜂蜜量表示解的适应度。初始化阶段,确定种群数量N,蜜源维数D,随机生成初始蜜源,并计算适应度fiti的值。公式如下:
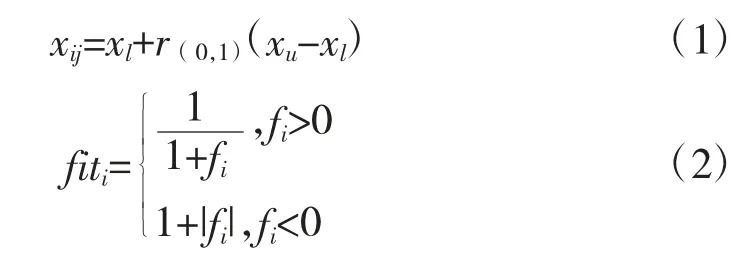
式中,xij表示第i 个蜜源的第j 维,i=1,2,3…,N,j=1,2,3…,D,xu表示蜜源允许的最大值,xl表示蜜源允许的最小值,fi表示解对应的函数值。
采蜜蜂阶段,在初始蜜源附近寻找新的蜜源,根据适应度大小选择是否替换蜜源。……
登录APP查看全文
