基于IMM的机动目标卡尔曼跟踪滤波算法
2021-12-28李越强
舰船电子对抗 2021年6期
李越强
(解放军91977部队,北京 100036)
0 引 言
机动目标跟踪问题一直是人们研究的重点,为了实现机动目标高精度稳定跟踪,首先要建立与实际目标运动相匹配的目标运动模型[1-2]。而常规跟踪滤波算法对目标跟踪时基于某一种运动模型,因此难以适应机动目标随时改变运动状态,针对机动目标跟踪,目前常用的有多模型、交互式多模型(IMM)、切换模型等方法[3-4]。多模型方法就是对一组不同机动模型分别进行跟踪滤波,最终的参数估计是各滤波器估计值的加权和。在多模型基础上,Bar-Shalom提出了交互式多模型方法,这一方法对无序目标的机动检测显示了更好的鲁棒性和跟踪的稳定性。切换模型则是分别建立机动和非机动运动模型,利用机动检测实现在这2个模型之间的切换[5-7]。一般来说,IMM的跟踪性能较好。
本文对二维空中机动目标进行了研究,首先对机动目标跟踪原理、Kalman滤波算法以及IMM方法原理进行了阐述,并采用Kalman滤波算法对基于单模型和IMM机动目标跟踪进行了仿真比较分析。
1 机动目标跟踪原理
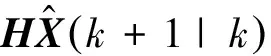
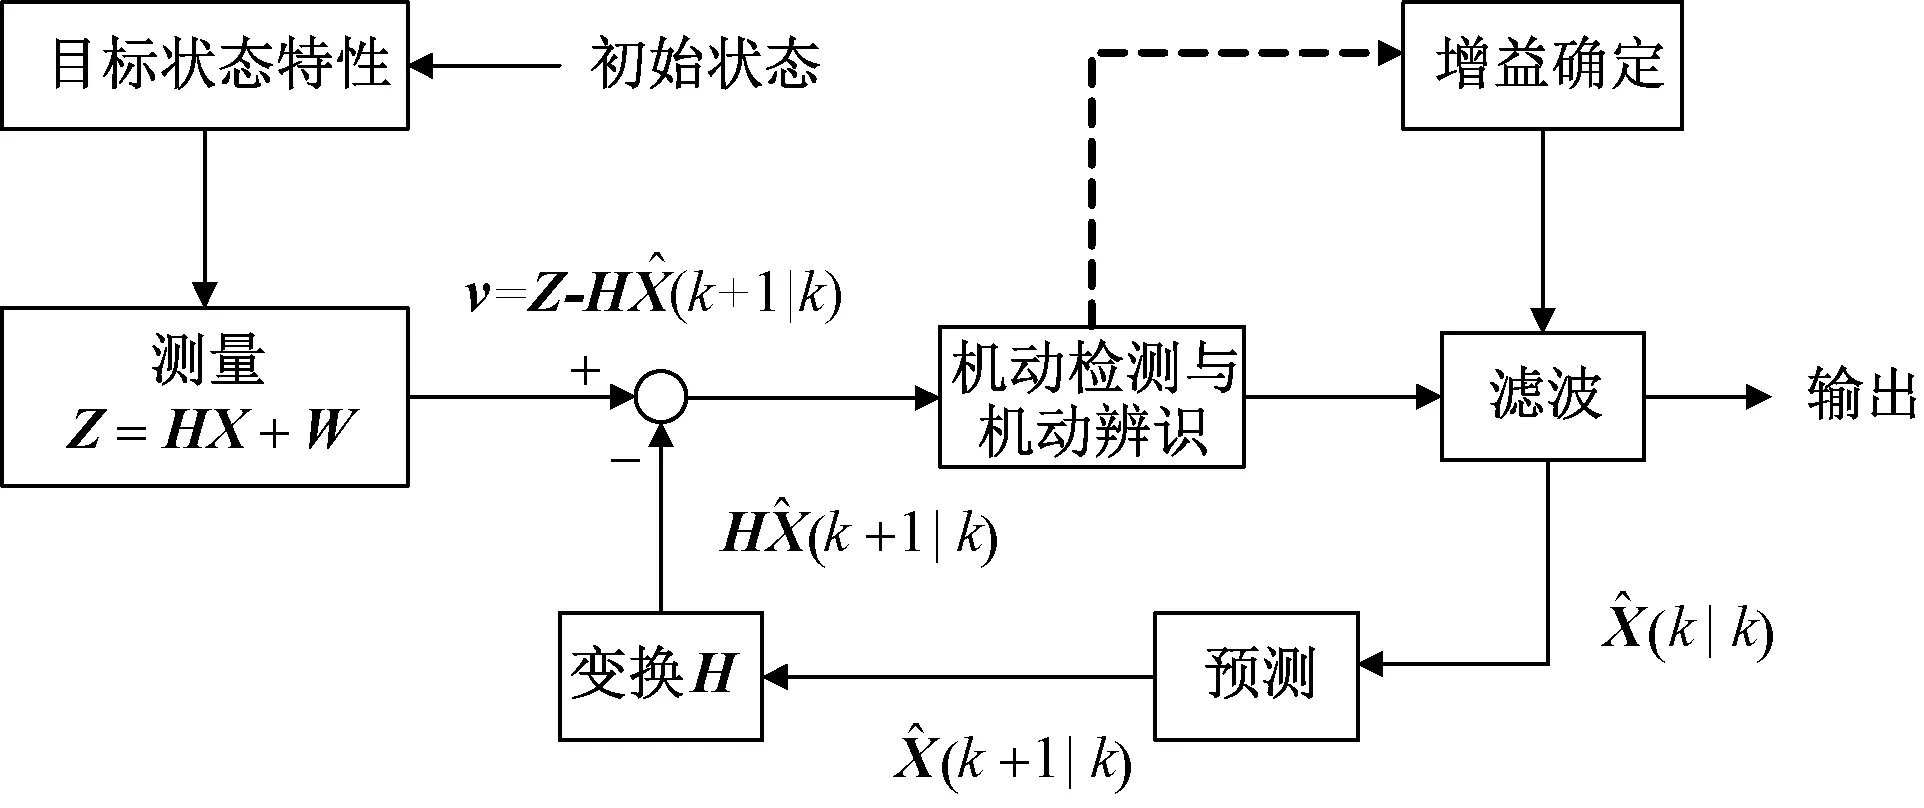
图1 机动目标跟踪基本原理图
2 机动目标跟踪算法
2.1 卡尔曼滤波算法
卡尔曼滤波器目标基本运动模型:
X(k+1)=Φ(k+1,k)X(k)+Γ(k)W(k)
(1)
式中:X(k)为当前k时刻目标运动状态向量;Φ(k+1,k)为目标状态从k时刻到k+1时刻的状态转移矩阵;Γ(k)为系统模型噪声系数矩阵。
基于式(1)模型目标观测方程,有:
Z(k+1)=C(k+1)X(k+1)+V(k)
(2)
式中:W(k)为模型量测噪声协方差矩阵;W(k)、V(k)为均值、高斯随机序列。
卡尔曼滤波算法基本步骤如下:
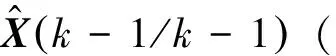

(3)
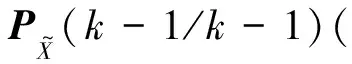
ΦT(k,k-1)+Γ(k-1)Q(k-1)ΓT(k-1)
(4)
(3) 当前k时刻卡尔曼增益计算:
登录APP查看全文