基于Android平台的送餐机器人远程控制设计
2021-12-24管文龙杜泽强田会方吴迎峰
数字制造科学 2021年4期
管文龙,杜泽强,田会方,吴迎峰
(1.武汉理工大学 机电工程学院,湖北 武汉 430070;2.西安向阳航天材料股份有限公司,陕西 西安 710065)
服务机器人是一种半自动或者全自动工作的机器人,提供有益于人类健康的服务[1-2]。服务机器人在医疗、家政、餐饮、客服、物流等行业有一定的应用[3]。服务机器人在餐饮行业的应用为这个行业带来了智能服务的新机遇,送餐机器人的发展推动餐饮服务智能化的进步。因此设计了一款远程控制送餐机器人,代替餐厅服务员送餐给住酒店客人。该系统研究利用安卓手机APP发送控制指令,采用阿里云物联网平台转发数据给STM32单片机,进而实现对送餐机器人的远程控制。
1 远程控制方案
送餐机器人远程控制系统是由上位机软件系统、下位机硬件系统和阿里云物联网平台3部分组成。送餐机器人下位机硬件系统是以STM32F103ZET6处理器为核心部件,并挂载多个模块组成。本研究使用安卓手机APP发送控制信号,经过阿里云物联网平台转发数据给STM32单片机,进而实现对送餐机器人的远程控制,系统硬件结构框图如图1所示。所设计的系统功能包括送餐机器人的动力部分、定位功能、循迹和避障功能、视频查看功能、无线通信以及送餐状态检测功能。
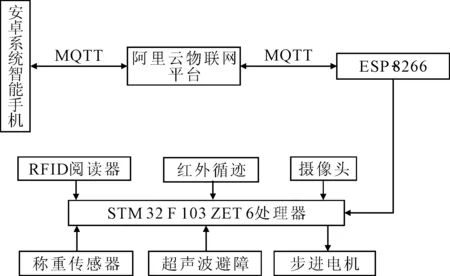
图1 系统硬件框图
1.1 送餐机器人的动力设计
在送餐机器人中,电机最常用的是步进电机和直流电机。直流电机有良好的调速性能,控制比较简单,但精度很低。由于本方案对定位精度有要求,因此选择步进电机作为送餐机器人的驱动力。……
登录APP查看全文