气动机械手稳定运动的控制策略综述
2021-12-16陶鑫瑞高春艳
液压与气动 2021年12期
陶鑫瑞,高春艳,陈 璇,潘 政
(1.河北工业大学 机械工程学院,天津 300401;2.河北工业大学 电气工程学院,天津 300132)
引言
近年,气动技术的应用领域迅速拓宽,尤其是在食品加工及包装[1]、自动上下料[2-3]、自动化冲压生产线[4]、高频淬火[5]等自动化生产线上,主要依靠PLC控制技术与气动技术的结合来提高系统的自动化程度,使控制方式更加灵活[6-8]。气动机械手以及柔性自动化生产线的作业对象环境正朝着非结构化方向拓展[9],具有越来越强的不确定性,对气动机械手的运动稳定性提出了更高的要求。稳定性控制关系到生产节奏、安全、维护和成本等一系列问题,如气动焊接机械手的不稳定会严重影响焊接质量[10],在电器装配生产线上气动机械手的不稳定可能导致产品不能正常使用。因而,研究气动机械手的稳定运动控制方法是推动其应用发展的关键环节。
1 气动机械手运动控制的难点
如图1所示,机械手已经逐渐进入社会生活的诸多领域,从汽车制造业[11]、金属加工业[12],到家政服务、农业工业化、助老助残等方向[13],都有较为成熟的应用,表现出良好的性能,尤其近年来在人机协作以及仿生机器人方向,气动机械手有着较大的优势,如强度高,可获得更高的功率-重量比,高安全性等,因而得到更多关注。
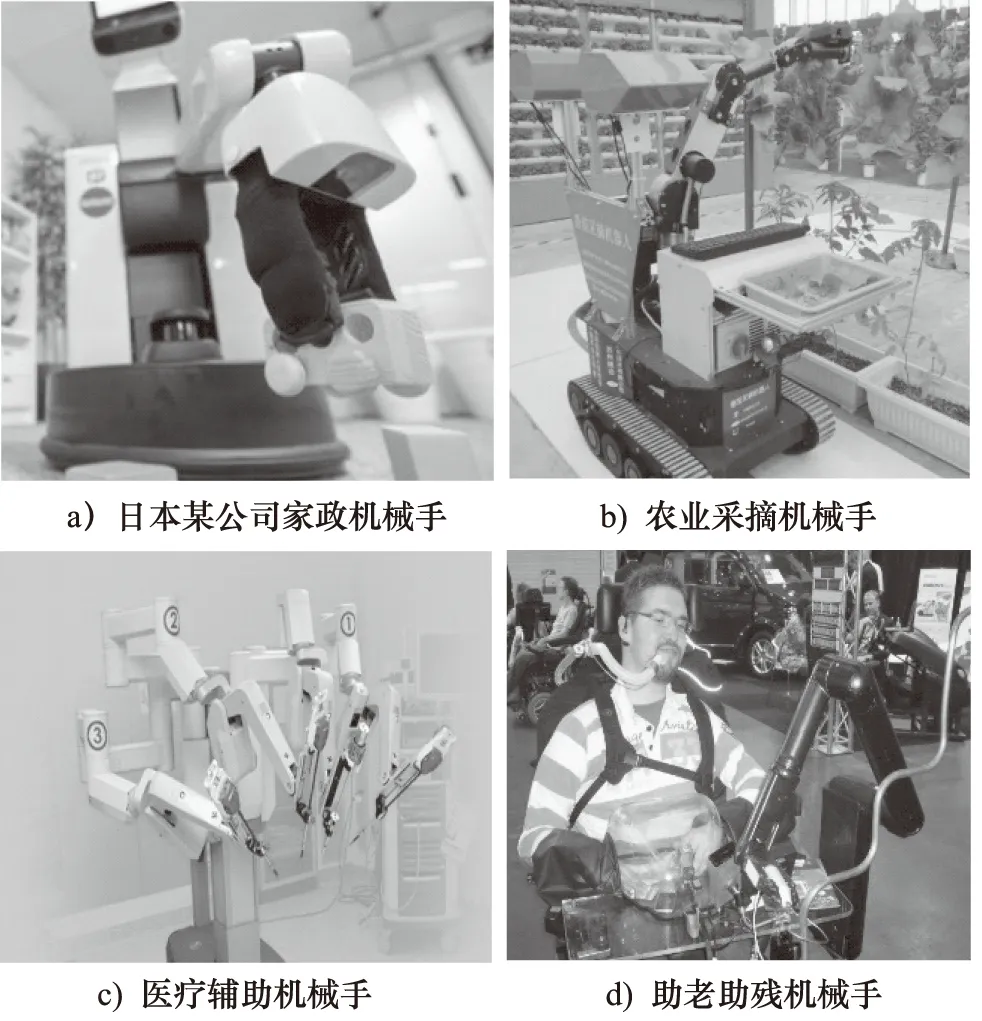
图1 新热点下的各种机械手
但是,由于气压传动技术本身固有的高度非线性特征和空气可压缩性都对实现高性能的跟踪控制带来了许多困难[14],时间变化、顺应性、高滞后性、缺乏阻尼能力等问题,导致难以对其行为准确建模以及设计具有高性能定位的控制器[15-16],使得气动系统的控制精度、响应速度和稳定性难以达到理想效果。……
登录APP查看全文
