广义离散时间系统的P-D 反馈控制器设计
2021-12-15任祯琴李静李德光
应用科技 2021年6期
关键词:系统
任祯琴,李静,李德光
洛阳师范学院 信息技术学院,河南 洛阳 471934
广义系统是比正常系统更一般的动力系统,有着广泛的应用背景。广义系统大量出现在电力系统、能源系统、经济系统、宇航系统和化学过程等描述中[1-4],这是因为实际应用中,广义系统较一般系统可以用来描述系统更多的性能特征。随着科学研究的深入,广义系统被学术界广泛关注,广义离散时间系统理论已有了丰富的研究成果[5-7].
对于正常系统,反馈控制的研究已经趋于完善。但对于广义系统来说,脉冲的存在可能引起系统不能正常运行甚至导致系统的损坏,这就需要所设计的控制器不仅要保证闭环系统是稳定的,而且是要正则化和因果的(连续系统无脉冲),即容许性。而P-D 反馈控制在这方面发挥了很大的作用,它是消除脉冲的一个很有效途径,相关研究已取得了一些成果[8-14]。但由于P-D 反馈控制器在实际处理时的负面影响,很难使闭环系统达到稳定。然而随着先进的生产设备和计算机的迅速发展,大大降低了这种负面影响,使得P-D 反馈具有很高的理论意义和工程实际应用价值。
本文针对广义离散系统设计出一种简单的PD 反馈控制器,突破了文献[13]中输出反馈控制器的局限性,使闭环系统更容易达到稳定,并消除了脉冲。
1 预备知识及问题描述
考虑如下的广义离散时间系统:
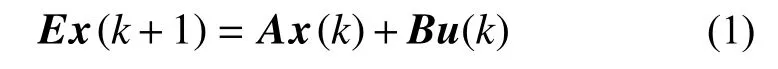
式中:x(k)∈Rn为状态向量;u(k)∈Rr为输入向量;E、A、B为具有适当维数的常数矩阵;E为奇异矩阵,满足rank(E)<n。
定义1[15]若存在复数s0,使得det(s0E-A)≠0,那么称式(1) 广义离散时间系统是正则的。……
登录APP查看全文
