基于MPC的自动驾驶车辆横向跟踪研究
2021-11-24李昊姜龙龙吴鑫钊李培庆
科海故事博览·上旬刊 2021年11期
李昊 姜龙龙 吴鑫钊 李培庆
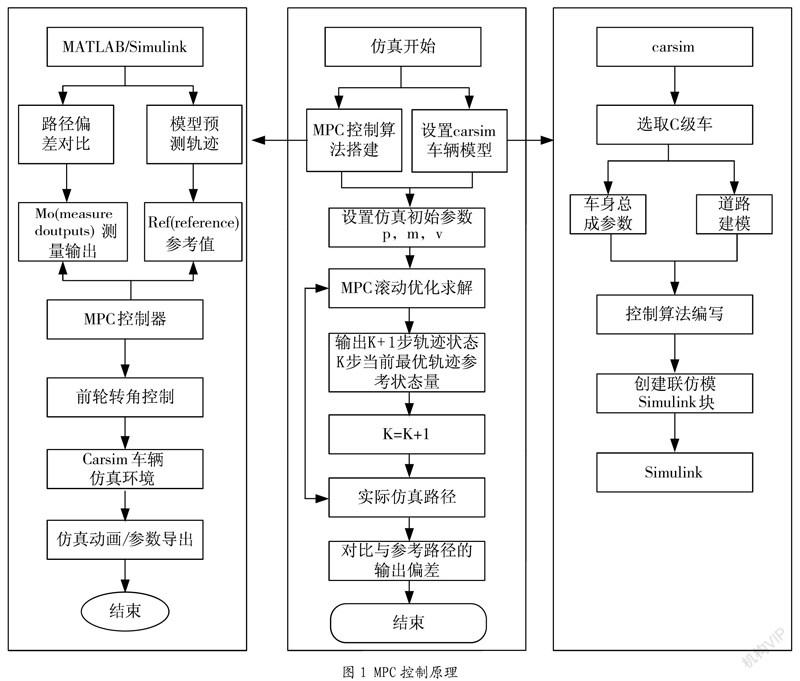
摘 要 为提高自动驾驶车辆的安全性能和可靠的控制性能,本文针对车辆的轨迹跟踪问题进行了横向控制策略设计。根据车辆运动学模型,基于MPC(模型预测控制)算法搭建车辆轨迹跟踪控制策略模型,通过控制车辆前轮转角来实现车辆跟踪目标轨迹。使用carsim/simulink联合仿真平台对搭建模型进行仿真验证,结果表明所设计的自动驾驶横向控制策略能够稳定实现轨迹跟踪的既定目标,具有实际应用的前景。
关键词 自动驾驶 MPC 横向控制 轨迹跟踪
中图分类号:TP27 文献标识码:A 文章编号:1007-0745(2021)11-0012-02
1 前言
随着我国交通运输行业发展以及信息技术的迭代升级,汽车行业目前已经转入自动驾驶时代[1]。其中,自动驾驶横向控制是自动驾驶热点研究之一,主要研究目标就是设计横向控制策略确保车辆沿目标轨迹完成跟踪任务。
常用的自动驾驶横向跟踪算法有:PID控制、神经网络模糊控制、前向增益性二次调节控制和MPC控制。文献[2]提出了具有抗干扰性能的PID控制,其具有直接反馈的线形特性。LI[3]则是对于轮毂电机进行了控制策略设计,使用势场法,通过可以使用的势场函数方程对参考角度进行最优求解,以此来在不同层级上对车辆进行控制,车辆在设计的控制策略的操控下,正常地完成了在规定的道路界限内的行驶工作,因此设定的跟踪轨迹的目标达成。文献[4]利用滑膜控制器来对自动驾驶车辆的控制需求进行了算法逻辑……
登录APP查看全文