卡尔曼滤波算法在空管二次雷达及ADS-B系统中的应用研究
——以呼伦贝尔地区为例
2021-11-22李剑
呼伦贝尔学院学报 2021年5期
李 剑
(中国民用航空呼伦贝尔空中交通管理站 内蒙古 海拉尔 021008)
卡尔曼滤波算法是一种递归计算方法,最初是通过最优估计的方法,来获得离散数据的线性滤波,随着计算机技术的提升,其应用渗透多个领域。在航空方面,卡尔曼滤波算法由于功能强大,不止能够估计信号之前及当前状态,甚至可以据此估计信号的未来状态。当前民航系统使用的空管二次雷达及ADS-B等定位设备,ATC终端使用的自动化设备等,也均使用卡尔曼滤波算法解决目标的航迹定位问题。
1 卡尔曼滤波算法形式
1.1 标准形式
卡尔曼滤波算法的核心思想是提供一种算法,通过对目标状态的估计来使过程的均方误差达到最小,在估计状态时,使用的测量数据也受到干扰噪声影响下进行。[1]在做推导时,随机信号的目标状态方程使用x(n)表示;而测量数据k(n)跟随目标也为线性状态,其中观测噪声服从零均值分布,则卡尔曼滤波算法的模型方程为:
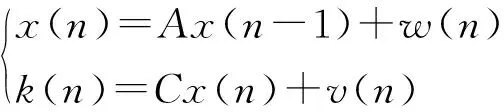
(1)
式中,w(n)和v(n)为目标及测量白噪声,a和c为常数,模值均小于1。

(2)
以上即卡尔曼滤波算法的标准形式,它把目标的状态描述为一个离散的随机过程,该过程中系统状态及其测量均不可避免受噪声影响。卡尔曼滤波算法实际是维纳滤波的一种特殊表现形式。雷达跟踪观测所使用的滤波算法为一种矢量算法,以下介绍其推导过程。
1.2 卡尔曼滤波算法矢量方程
可以考虑两种情况,一种是根据观测数据同时推算估计若干个类似信号,例如q个信号x1,x2…,xq;……
登录APP查看全文
