基于改进遗传算法的环形倒立摆PID参数整定
2021-11-17徐晓龙钟晓伟窦文涛
计算机仿真 2021年3期
陈 文,徐晓龙,钟晓伟,窦文涛
(河海大学物联网工程学院,江苏常州 213022)
1 引言
倒立摆是一个非线性自然不稳定系统,其结构简单,物理参数易于调整,成本低,是研究控制理论的理想实验平台之一[1-4]。目前倒立摆的研究主要集中在直线倒立摆和平面倒立摆方面,对环形倒立摆的研究相对较少,但事实上,环形倒立摆具有更高的不稳定性和非线性[5-6],是校验各种控制理论更为理想的实验设备。
PID控制器是应用范围最广的控制器[7-8]。利用PID控制器控制倒立摆,参数整定一般采用试凑法,该方法主观性强、移植性差[9];有学者研究了遗传算法整定PID控制器参数的方法[10]。本文针对环形倒立摆系统,研究了PID控制器参数整定方法:分别运用试凑法、遗传算法和改进的遗传算法求取了PID控制器的参数,仿真实验表明,相比于试凑法,遗传算法得到的PID控制器参数使系统的超调量减小、调节时间缩短;改进的遗传算法得到的PID控制器参数使系统的响应性能进一步优化。
2 数学建模
在忽略空气阻力等次要因素的情况下,环形倒立摆的数学模型如图1所示[11]。系统抽象为质量均匀的旋转臂和摆杆,其中旋转臂质量为m1,长度为R,角位移为θ;摆杆的质量为m,摆杆质心到铰链的距离为l,角位移为α。本文仿真所用系统物理参数如表1所示。

图1 环形倒立摆简化模型
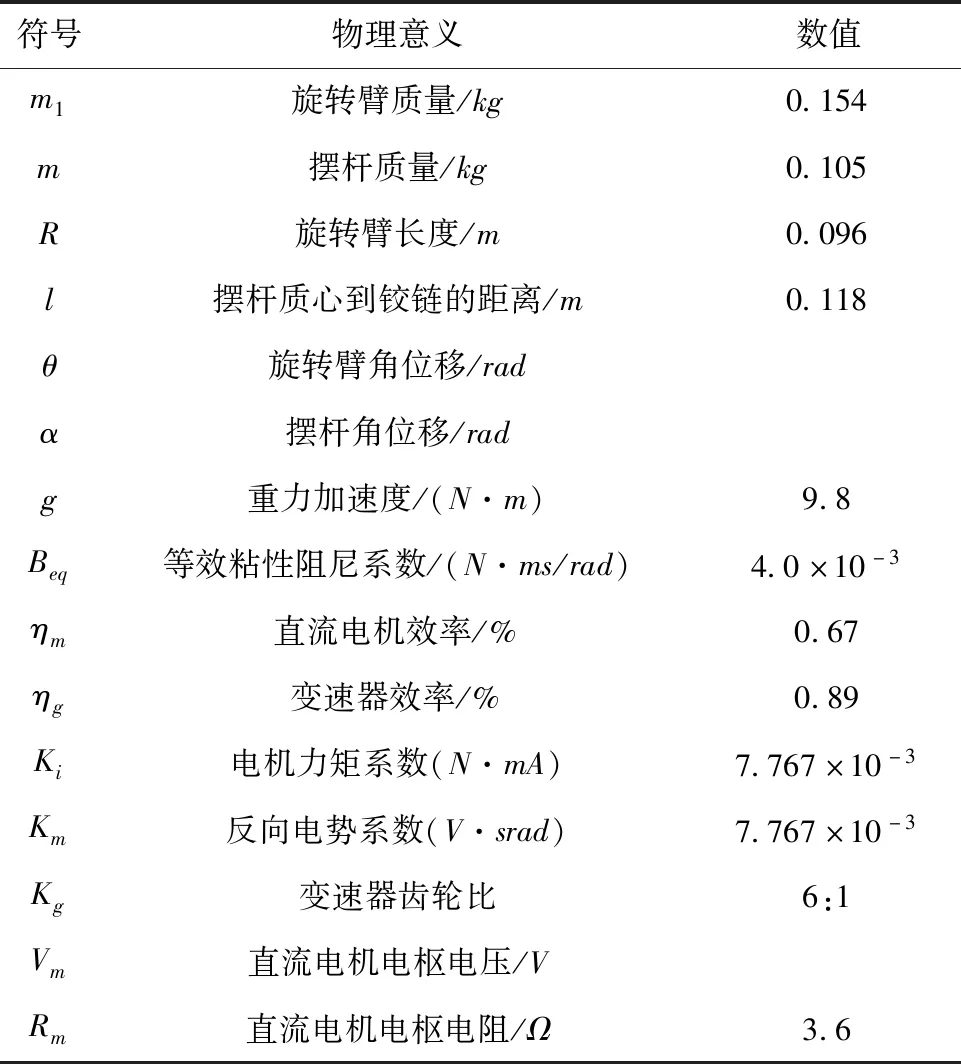
表1 系统物理参数
由动力学理论可知,摆杆的质心在x轴方向和y轴方向的速度分量分别为
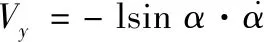
(1)
系统的Lagrange方程为
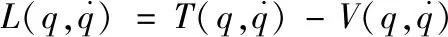
(2)
式中:L是拉格朗日算子,q是系统的广义坐标,T是系统总动能,V是系统的势能。……
登录APP查看全文