基于SR 机构的微位移平台的设计及有限元分析*
2021-11-08许泽宇沈剑英何安康
科技创新与应用 2021年30期
许泽宇,沈剑英,来 榕,何安康
(嘉兴学院 机械工程学院,浙江 嘉兴 314001)
精密微位移技术在精密加工[1]、原子力显微镜[2]、精密移测量[3]、仿生科技[4]等领域得到了广泛的应用,压电式精密位移平台是实现微位移的重要装置,它由压电微位移驱动器来产生位移,由于该位移很小,所以还需柔性铰链放大机构来放大压电驱动器的输出位移。
本文设计了一种压电式二维微位移平台,采用SR机构来放大压电驱动器的输出位移。
1 二维微位移平台的结构设计
图1 是设计的压电式二维微位移平台,中间正方形部分是微动台,四周部分为这个微位移平台的基座,基座与连杆LG1 之间是x 方向的SR 机构,基座与连杆LG4 之间是y 方向的SR 机构,SR 机构用来放大压驱动器的输出位移。连杆LG2、LG7 和连杆LG4、LG8对称布置,组成微动台沿x 方向运动的导向机构;连杆LG1、LG5 和连杆LG3、LG6 对称布置,组成微动台沿y方向运动的导向机构。

图1 二维微位移平台的结构示意图
可见,微动台能够实现x、y 方向的微位移,在这两个方向上实现微位移的过程完全一样,每个方向都有一个SK 机构来放大压电驱动器的输出位移。下面以y方向的微位移说明,柔性铰链A 是平台的位移输入点,柔性铰链B 是SR 机构位移输出点,SR 机构通过连杆LG4 推动微动台沿y 方向运动,所以,SR 机构的输出位移就是微动台的位移。微动台中的柔性铰链都有一样的结构,见图2。
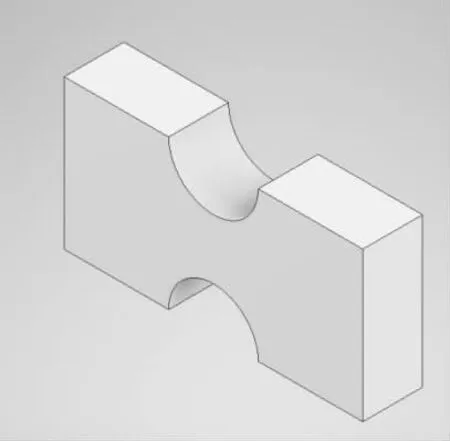
图2 柔性铰链
2 SR 机构的放大倍数
如图3 是SR 机构的结构示意图,图中l=25mm,q=8mm,由文献[5]得SR 机构理论上的放大倍数是:假设压电驱动器的输出位移是Δ,则SR 放大机构的理论输出位移是y=λΔ。……
登录APP查看全文