基于ROS的室内自主移动与导航机器人研究
2021-11-02张明岳
微处理机 2021年5期
关键词:规划
张明岳
(西安工程大学电子信息学院,西安710600)
1 引言
随着科学技术的迅猛发展,越来越多的机器人被应用到人们的生活中,机器人的智能化也逐渐成为科技发展主流之一[1]。目前,机器人应用种类繁多,诸如特种机器人、服务型机器人、工业机器人等。其中室内服务型机器人因其深入人们的日常生活而受到广泛关注。室内机器人由于周围环境相对复杂而且在移动时涉及到位姿实时变化,使其进行定位与导航的准确度大受限制[2]。对此,设计基于开源机器人操作系统(Robot Operating System,ROS)对室内机器人的自主移动与导航系统的关键技术进行研究,通过即时定位与地图建构(Simultaneous Localization and Mapping,SLAM)技术创建机器人所在未知环境下的地图;在创建好的地图下结合自适应蒙特卡洛定位(Adaptive Monte-Carlo Localization,AMCL)方法对机器人自身位置进行准确定位;最终利用全局路径规划算法进行机器人从起始点到目标点的最优路径决策。
2 系统总体设计方案
ROS作为开源的机器人软件操作系统平台,具有良好的可扩展性。与其他操作系统类似,ROS程序是基于图状架构,不同组件根据功能的不同被放作者简介:张明岳(1996—),男,陕西省西安市人,硕士研究生,主研方向:人工智能与机器视觉技术。收稿日期:2021-02-07在对应的文件下[3]。ROS文件统级如图1所示。
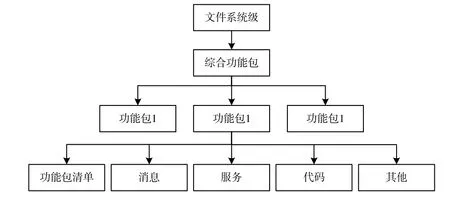
图1 ROS文件统级
系统的正常运转主要包括以下方面:
传感器数据采集:通过激光测距仪测量机器人在未知环境下的空间分布、障碍物大小以及与障碍物之间的距离等等特征;再通过里程计中的加速度传感器、电子罗盘传感器、陀螺仪传感器获取机器人的移速、方位变化和平衡状态的数据。……
登录APP查看全文
