图像拼接技术在爬壁机器人位置伺服控制系统中的应用
2021-10-13曹保荣
机械与电子 2021年9期
曹保荣
(西安培华学院,陕西 西安 710125)
0 引言
当前市面上的爬壁机器人具有一定的爬行能力,但大数据机器人对环境的感知能力较差,其运动方式多以自行爬行为主[1]。这些机器人大多还通过手动教学或远程控制来完成爬行过程[2],显然在农业、建筑等高风险、高难度、高强度的“三高”手工作业中,操作人员不可能始终跟随机器人,实时观察其与周围环境的相互作用,并对其进行控制。为此,有学者设计了爬壁机器人控制器,建立了旋转平移轨迹,实现了运动与旋转的分离控制,使系统全局渐近稳定[3]。但在控制器的设计中,没有考虑机器人的非线性动态特性。在机器人快速、直接驱动完成任务的情况下,这些控制方法显然不能满足要求[4]。
针对上述问题,提出基于图像拼接的爬壁机器人位置伺服控制系统设计。采用图像拼接技术,设计了爬壁机器人位置伺服控制系统,通过图像裁剪与拼接实现对墙壁裂缝的准确监测,设计视觉控制平台,利用CCD相机实现图像的采集,并在存储器中进行处理,将处理过的信号传送到上位机,完成显示和监测。
1 系统硬件结构设计
爬壁机器人位置伺服控制系统硬件结构由机械硬件结构、位置伺服控制器模块和视觉控制模块3部分组成,其整体结构如图1所示。
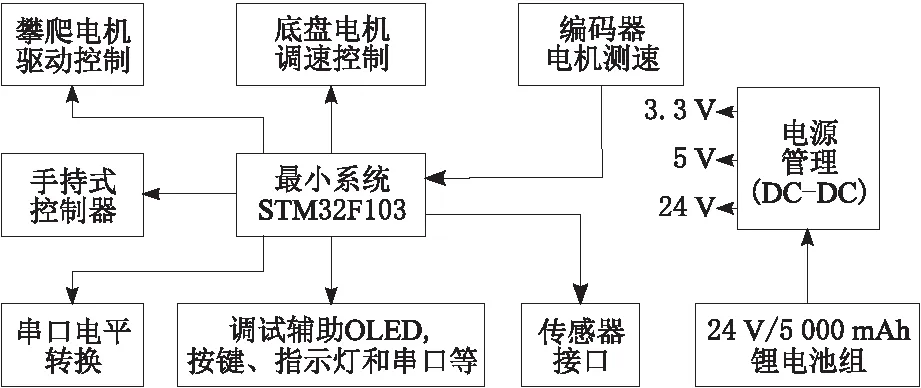
图1 爬壁机器人位置伺服控制系统硬件结构
如图1所示,采用STM32F103RCT6作为爬壁机器人位置伺服控制系统的主控芯片,通过电源、驱动模块、电路接口和模式选择开关等组成爬壁机器人位置伺服控制系统硬件结构[5-6]。……
登录APP查看全文