移动机器人路径规划算法的研究综述
2021-09-26林韩熙欧阳剑兰晓东
计算机工程与应用 2021年18期
林韩熙,向 丹,欧阳剑,兰晓东
1.广东技术师范大学 自动化学院,广州510665
2.广东技术师范大学 广东工业实训中心,广州510665
随着科技的进步和社会的发展,移动机器人智能化和自动化的水平逐步提高,已经逐渐渗透到日常的生活中。移动机器人在工业和日常居家中都能出色地完成任务,减少人们的劳动负担。移动机器人需要在工作场景中规划出一条从初始位置到目标位置的路径[1-2],该路径应满足路径短、高效能、安全性高等一系列要求,并且必须能够避开沿途的静态和动态障碍物[3]。同时移动机器人应具备一定的计算能力来实时计算最短和最安全的路线,以节省时间和储备能量。良好的移动机器人路径规划技术不仅可以节省大量的时间,还可以减少移动机器人的磨损和资本投资。由于移动机器人的路径规划具有重要的应用价值,已成为国内外的研究热点[4]。
本文对移动机器人路径规划问题进行系统性的总结,根据移动机器人路径规划的特点,将其划分为智能搜索算法、基于人工智能算法、基于几何模型算法和基于局部避障算法。随后对路径规划算法进行细分,从算法本身的特点出发,对算法的模型和基本原理进行解析,并指出每类算法在应用上的局限性;在此基础上,阐述各类算法的优缺点,对路径规划算法的发展具有重要意义。
移动机器人路径规划算法图如图1所示。
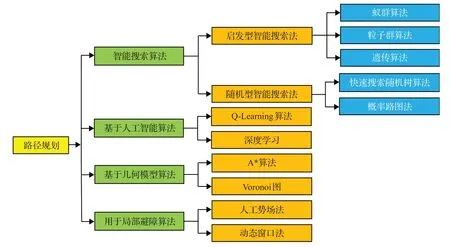
图1 路径规划算法分类图Fig.1 Classification diagram of path planning algorithm
1 智能搜索算法
智能搜索算法通过随机生成的初始解或采样点,经多次迭代来逼近最优的解。……
登录APP查看全文