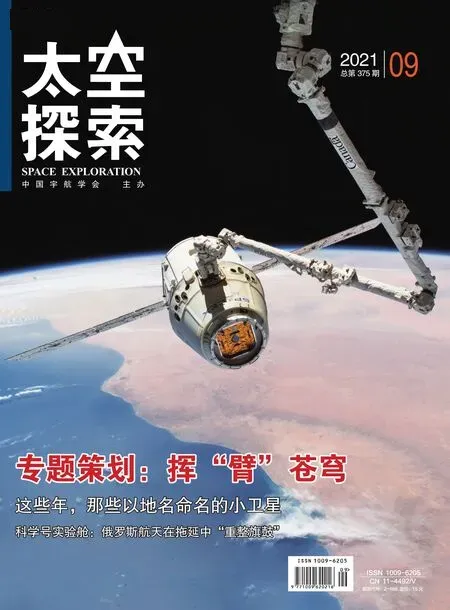
国际空间站的机械臂系统操作
2021-09-23迟惑
太空探索 2021年9期
文/ 迟惑
机械臂对于空间操作有着重要的意义,但它归根到底也是要人来操作的。舱内的航天员和舱外的机械臂之间隔着一道气密的舱壁,系统的复杂性、移动性以及直接观察的困难性,使得遥控机器人操作成为一项特别具有挑战性的任务。国际空间站在这20多年的运行中,尝试了多种自主控制、手动控制的策略,发现不同机械臂的舱内工作站,其控制和显示设计的通用性,对于提高操作性能和减少出错的可能性至关重要。
美国宇航局在长期运行和使用中,总结出了一些设计和使用经验,为航天员能把空间机器人系统用好、用稳,提供了有价值的参考。
美国宇航局认为,空间机器人的设计特点旨在优化人类控制和自动控制活动,包括:轨迹和运动限制;避碰算法;自动安全方案;力矩调节;自动化、地面和乘员控制的综合程序。

加拿大臂2与“右手”的组合
优化国际空间站机器人系统操作员界面的设计,是提升操作员表现、减少出舱活动需求、规避操作期间潜在人为错误的关键。主要考虑因素包括工作站位置和设计,包括协助操作员固定身体、不发生飘移的机构;系统内部和系统之间的图形用户界面通用性;在飞船靠泊任务期间,保持安全进近和充分提供对接走廊基准线提示;空间意识挑战;集成辅助计算机图形显示器,以用来增强操作员的全局态势感知能力,等等。
控制接口
首先,工作站的设计应该考虑应急情况。这时候,必须安排一套硬件,允许操作员紧急干预,特别是制动,不能再一层一层操作软件来停止机械手臂运行。……
登录APP查看全文