悬臂式掘进机记忆截割及自动截割控制方法研究
2021-09-10杨士伟
机电工程技术 2021年2期
杨士伟
关键词:悬臂式掘进机;记忆截割;自动截割;断面轮廓
0引言
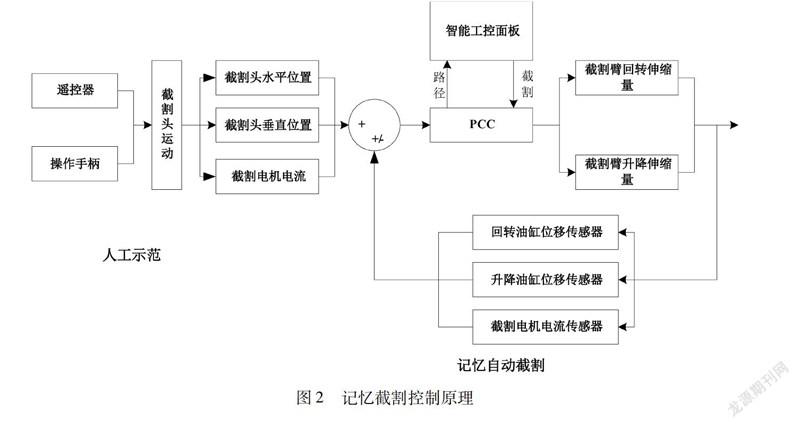
在采煤机的煤矿现场应用中已经实现了记忆截割控制,而悬臂式掘进机由于构造复杂,其控制方式无法借鉴采煤机的形式,因此还没有实现记忆截割。本文以悬臂式掘进机记忆截割及自动截割为研究对象,通过系统研究,提出以人工截割为基础学习路径,控制掘进机对人工掘进过程进行学习记忆,实现自动截割控制。利用该系统进行人工截割时可保证截割头在边界范围内,在巷道地质条件满足自动截割的条件下,可以控制悬臂式掘进机按照任意指定路径开展截割以及刷帮工作。
1自动截割方式亟需解决的问题
1.1截割工序的局限性
在进行悬臂式掘进机截割工序的确认时,需要综合各类条件,包括煤层赋存情况、煤矿巷道几何形状、巷道顶板以及巷道壁的基本情况、夹矸分布、煤层物理参数、现场条件、瓦斯含量以及含水率等综合数据。
对于自动截割作业,需要在开展作业之前制定具体的截割工序,确认自上而下或者自下而上的方式,在完成设计之后,需要按照制定的工序严格执行。在实际巷道状况较理想的条件下,截割过程可以实现较好的效果。但是对于地质条件复杂的煤矿,当煤层出现地质变化的情况时,需要对截割过程重新制定截割程序,继续完成自动截割,从而产生一定的作业延误。
1.2质较软的巷道截割效率低
悬臂式掘进机在进行巷道掘进过程中,需要进入地面以下一定距离,之后在横向或者垂直方向进行摆动,为了实现截割控制过程的简化,一般按照路径类型进行截割断面作业。……
登录APP查看全文