液压支架电液控制系统在成庄矿的研究应用
2021-08-09王少璞
山东煤炭科技 2021年7期
王少璞 张 强
(山西晋煤集团技术研究院有限责任公司,山西 晋城 048006)
1 引言
成庄煤矿151307工作面采高2.4~4.5 m,支撑掩护式,工作面长为200 m,工作面走向为1800 m,平均采高约3.6 m,支架为4立柱支架,安装115个支架,机头机尾各3个架,2个过渡架,即机头机尾共10个架,中间架105个,排头架为6柱式支架。本文在对现场调研和矿方需求分析的基础上,设计了一套工作面电液控制系统。
2 工作面电液控制系统总体结构
成庄煤矿151307工作面电液控制系统的设计方案如图1,由支架就地控制、端头集中控制、顺槽监控和地面调度四级网络构成。
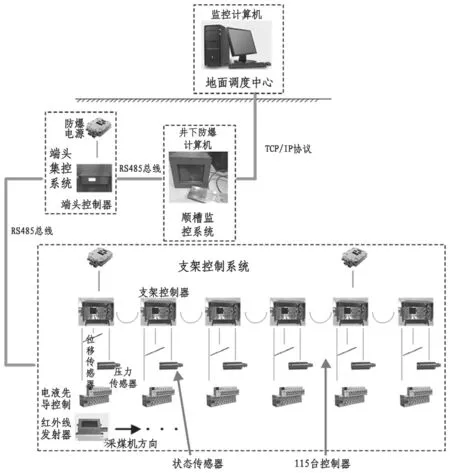
图1 电液控制系统的总体结构
3 工作面电液控制系统各子系统结构
3.1 支架控制系统
支架控制系统是整个系统的最底层,主要负责现场数据采集,并将采集的数据进行分析处理,同时向支架发送相应的动作命令。
3.1.1 硬件设计
支架控制器系统组成如图2。由各种传感器、控制电路、RS485和SPI接口电路等组成[1]。
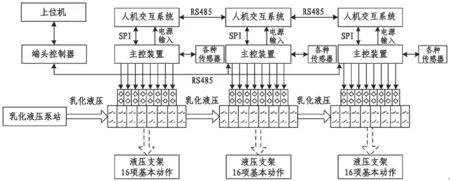
图2 支架控制器功能结构图
3.1.2 实现功能
(1)就地控制模式
就地控制模式是煤矿综采工作面的支架操作工通过控制器自带的键盘直接输入控制命令,控制邻近液压支架的各种动作,包括邻架控制功能、参数设定功能、信号检测功能、自动排序功能、人机交互功能以及控制模式切换功能等。
邻架控制功能是支架控制的操作邻近液压支架的动作,分为邻架单动作控制、邻架组合控制、成组推镏控制等。邻架单动作控制是一次操作只操作控制液压支架的一个动作;邻架组合控制用于同时控制一台液压支架的两个动作。……
登录APP查看全文
