机器人搬运码垛金字塔形状物料仿真设计研究
2021-08-03潘杰
电脑知识与技术 2021年17期
潘杰
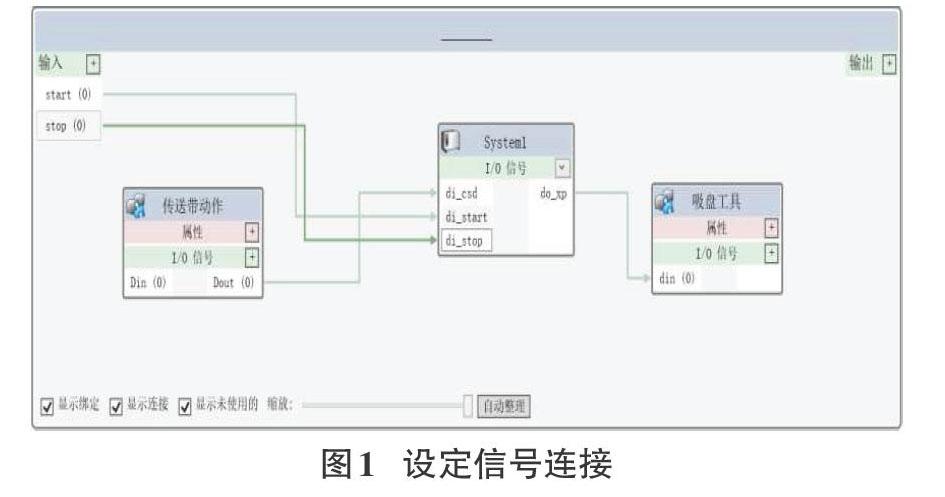
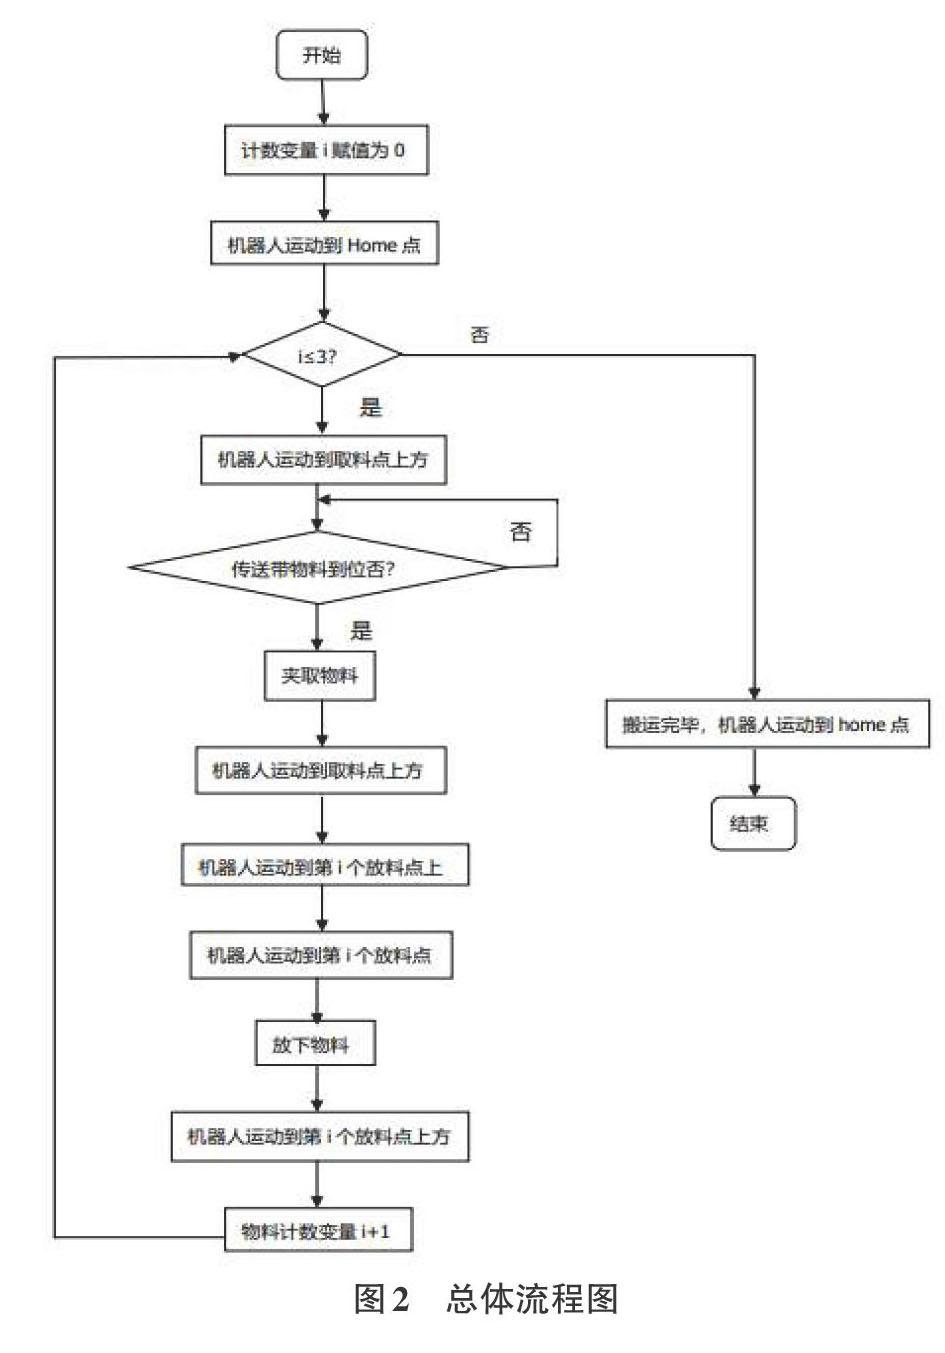
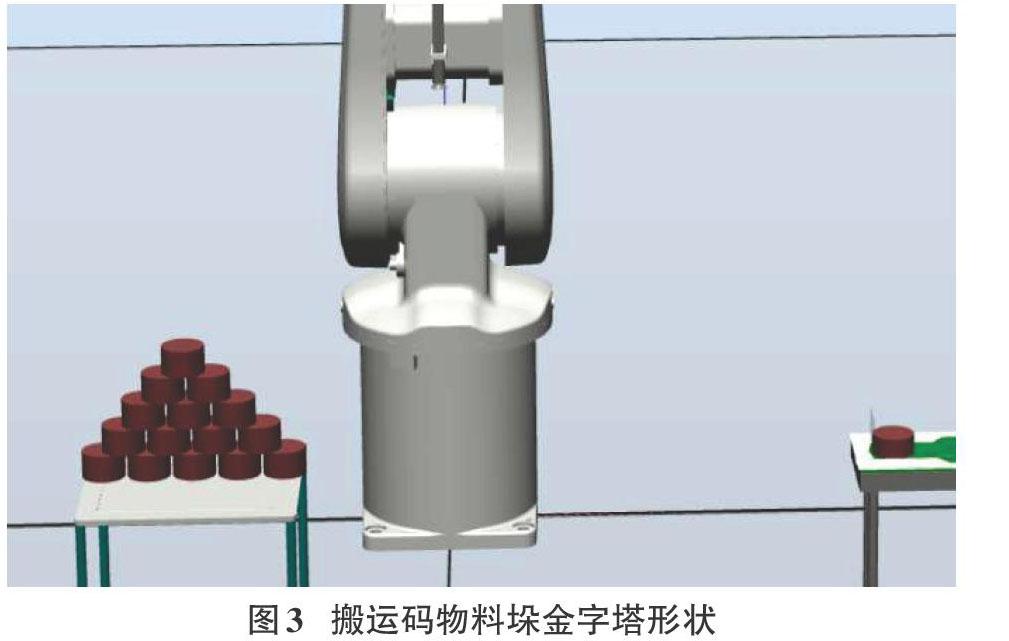
摘要:搬运码垛是机器人经常要完成的任务,把物料搬运码垛成一个金字塔形状需要一个精确的设计过程,此过程要设置带有传感器的能够传送物品的传送带功能装置,设置准确的属性和信号连接,设置工作站的逻辑关系,对起始点和放置点进行示教定位、编写搬运码垛程等。本文在robotstudio基础上完成了机器人将物料分层次码垛成一个金字塔形状智能工作站。
关键词:机器人;搬运;码垛
中图分类号:TP391 文献标识码:A
文章编号:1009-3044(2021)17-0021-03
开放科学(资源服务)标识码(OSID):
1 研究任务
在机器人工作站中,编写机器人程序,完成传送带物料输送到位后,机器人从传送带上将物料取走,摆放到指定的物料盘中,要求按照由右到左的顺序摆放,分五层摆放,从最低层往上数,摆放数量为5个、4个、3个、2个、1个,最终摆放成金字塔形狀。物料直径是40mm,物料高度为20mm,左右物料中间空袭的间距是2mm。启动和停止按钮在RobotStudio中通过仿真工作站I/O信号模拟。利用教建立的仿真工作站进行机器人编程并仿真运行无问题后,在将程序导入实际的工作站中,示教运行完成物料的搬运动作。
2 传送带功能的建立
在建模工具栏中选择“Smart组件”,在RobotStudio“布局”窗口的列表中右击新建立的Smart组件名称,快捷菜单中选择“重命名”,输入名称为“传送带动作”, 在“布局”窗口的列表中拖拽“小物料和传送带到传送带动作”节点下。
2.1.设置传感器
在传送带动作组件窗口中点击“添加组件”,从菜单中选择“传感器”,然后在子菜单中选择“PlaneSensor”。……
登录APP查看全文