下肢外骨骼机器人驱动方式及发展前景
2021-07-17宋品清黄建昌
宋品清 黄建昌
摘 要:近年来,下肢外骨骼机器人的应用越来越广泛。研究者把下肢外骨骼机器人的驱动方式分为四类,即液压驱动、气压驱动、电机驱动及人工肌肉驱动,并分别介绍了这四种方式的工作原理,阐述其优缺点,最后对其未来的发展趋势进行展望。
关键词:下肢外骨骼机器人;驱动方式;液压驱动;气压驱动;电机驱动
中图分类号:TP242文献标识码:A文章编号:1003-5168(2021)07-0006-03
Lower Limb Exoskeleton Robot Driving Mode and Development
Prospect Analysis
SONG Pinqing HUANG Jianchang
(Hebei Agricultural University,Cangzhou Hebei 061000)
Abstract: In recent years, lower limb exoskeleton robots are being used more and more widely. Researchers divided the driving modes of lower limb exoskeleton robot into four categories, namely hydraulic driving, pneumatic driving, motor driving and artificial muscle driving. The working principles of these four modes are introduced respectively, and their advantages and disadvantages were described. Finally, the future development trend was prospected.
Keywords: lower limb exoskeleton robot;driving mode;hydraulic driving;pneumatic driving;motor driving
近年來,下肢外骨骼机器人作为一种辅助设备被广泛应用于各个行业,在军事、医疗领域尤为常见。它是一种可穿戴的机械装置,灵感来源于一些动物自身的外骨骼,结合动力学、仿生学等学科制造,在辅助运动及康复方面有着重要应用[1]。按照驱动方式,可将下肢外骨骼分为四类,即液压驱动、气压驱动、电机驱动以及人工肌肉驱动[2]。本文对下肢外骨骼机器人的驱动方式进行了阐述。
1 下肢外骨骼机器人驱动方式的分类
1.1 液压驱动
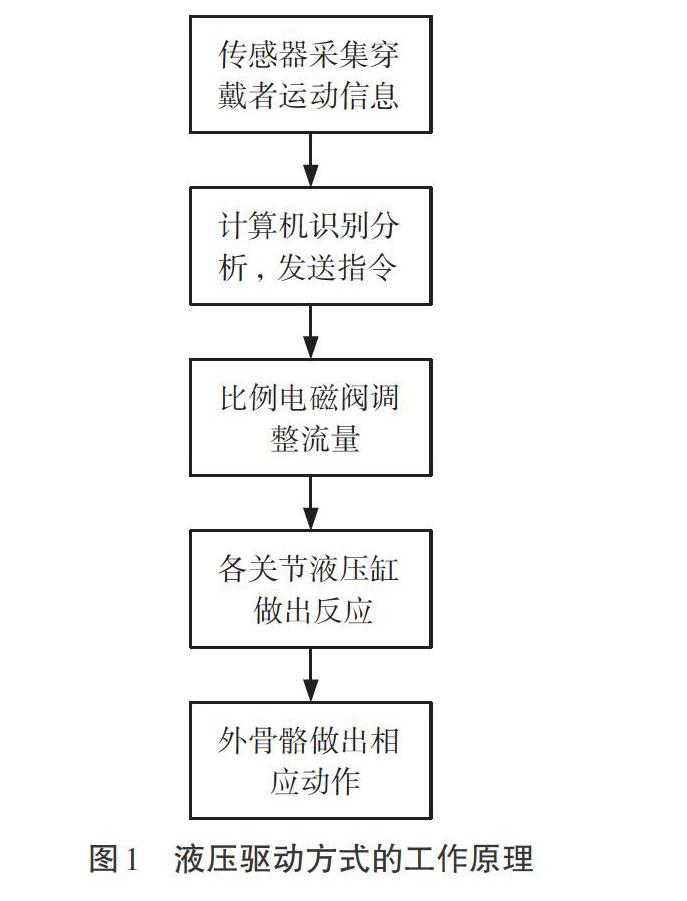
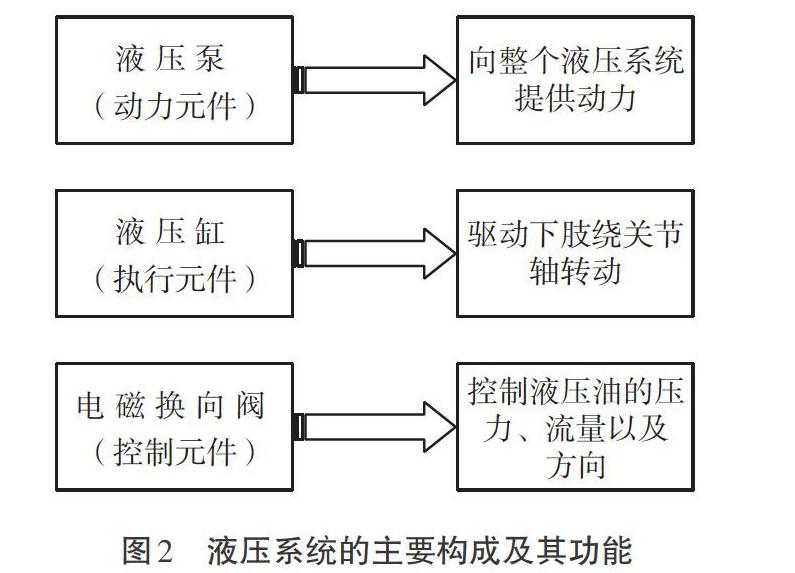
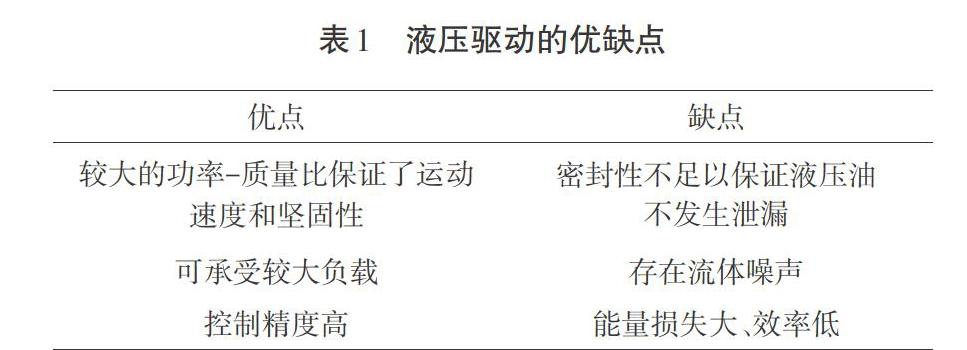
在当今机器人和自动化应用中,非常注重高功率-质量比[3]。而液压驱动存在较大的功率-质量比,可以提供良好的运动速度和坚固性,同时确保了可靠性。液压驱动通过流体介质传递能量,从而实现传动。液压驱动方式的工作原理如图1所示。液压系统主要包括液压泵、液压缸和电磁换向阀等元件(如图2所示)。液压泵是动力元件,主要向整个液压系统提供动力;液压缸是执行元件,将系统内液体的压力能转换为机械能,使外骨骼的两条下肢绕关节轴转动;电磁换向阀包括压力控制阀、流量控制阀和方向控制阀,分别控制着液体的压力、流量以及方向。……