基于改进型滑模观测器的永磁同步电动机无位置控制研究
2021-07-01李慧颖郭海宇
机电信息 2021年17期
李慧颖 郭海宇
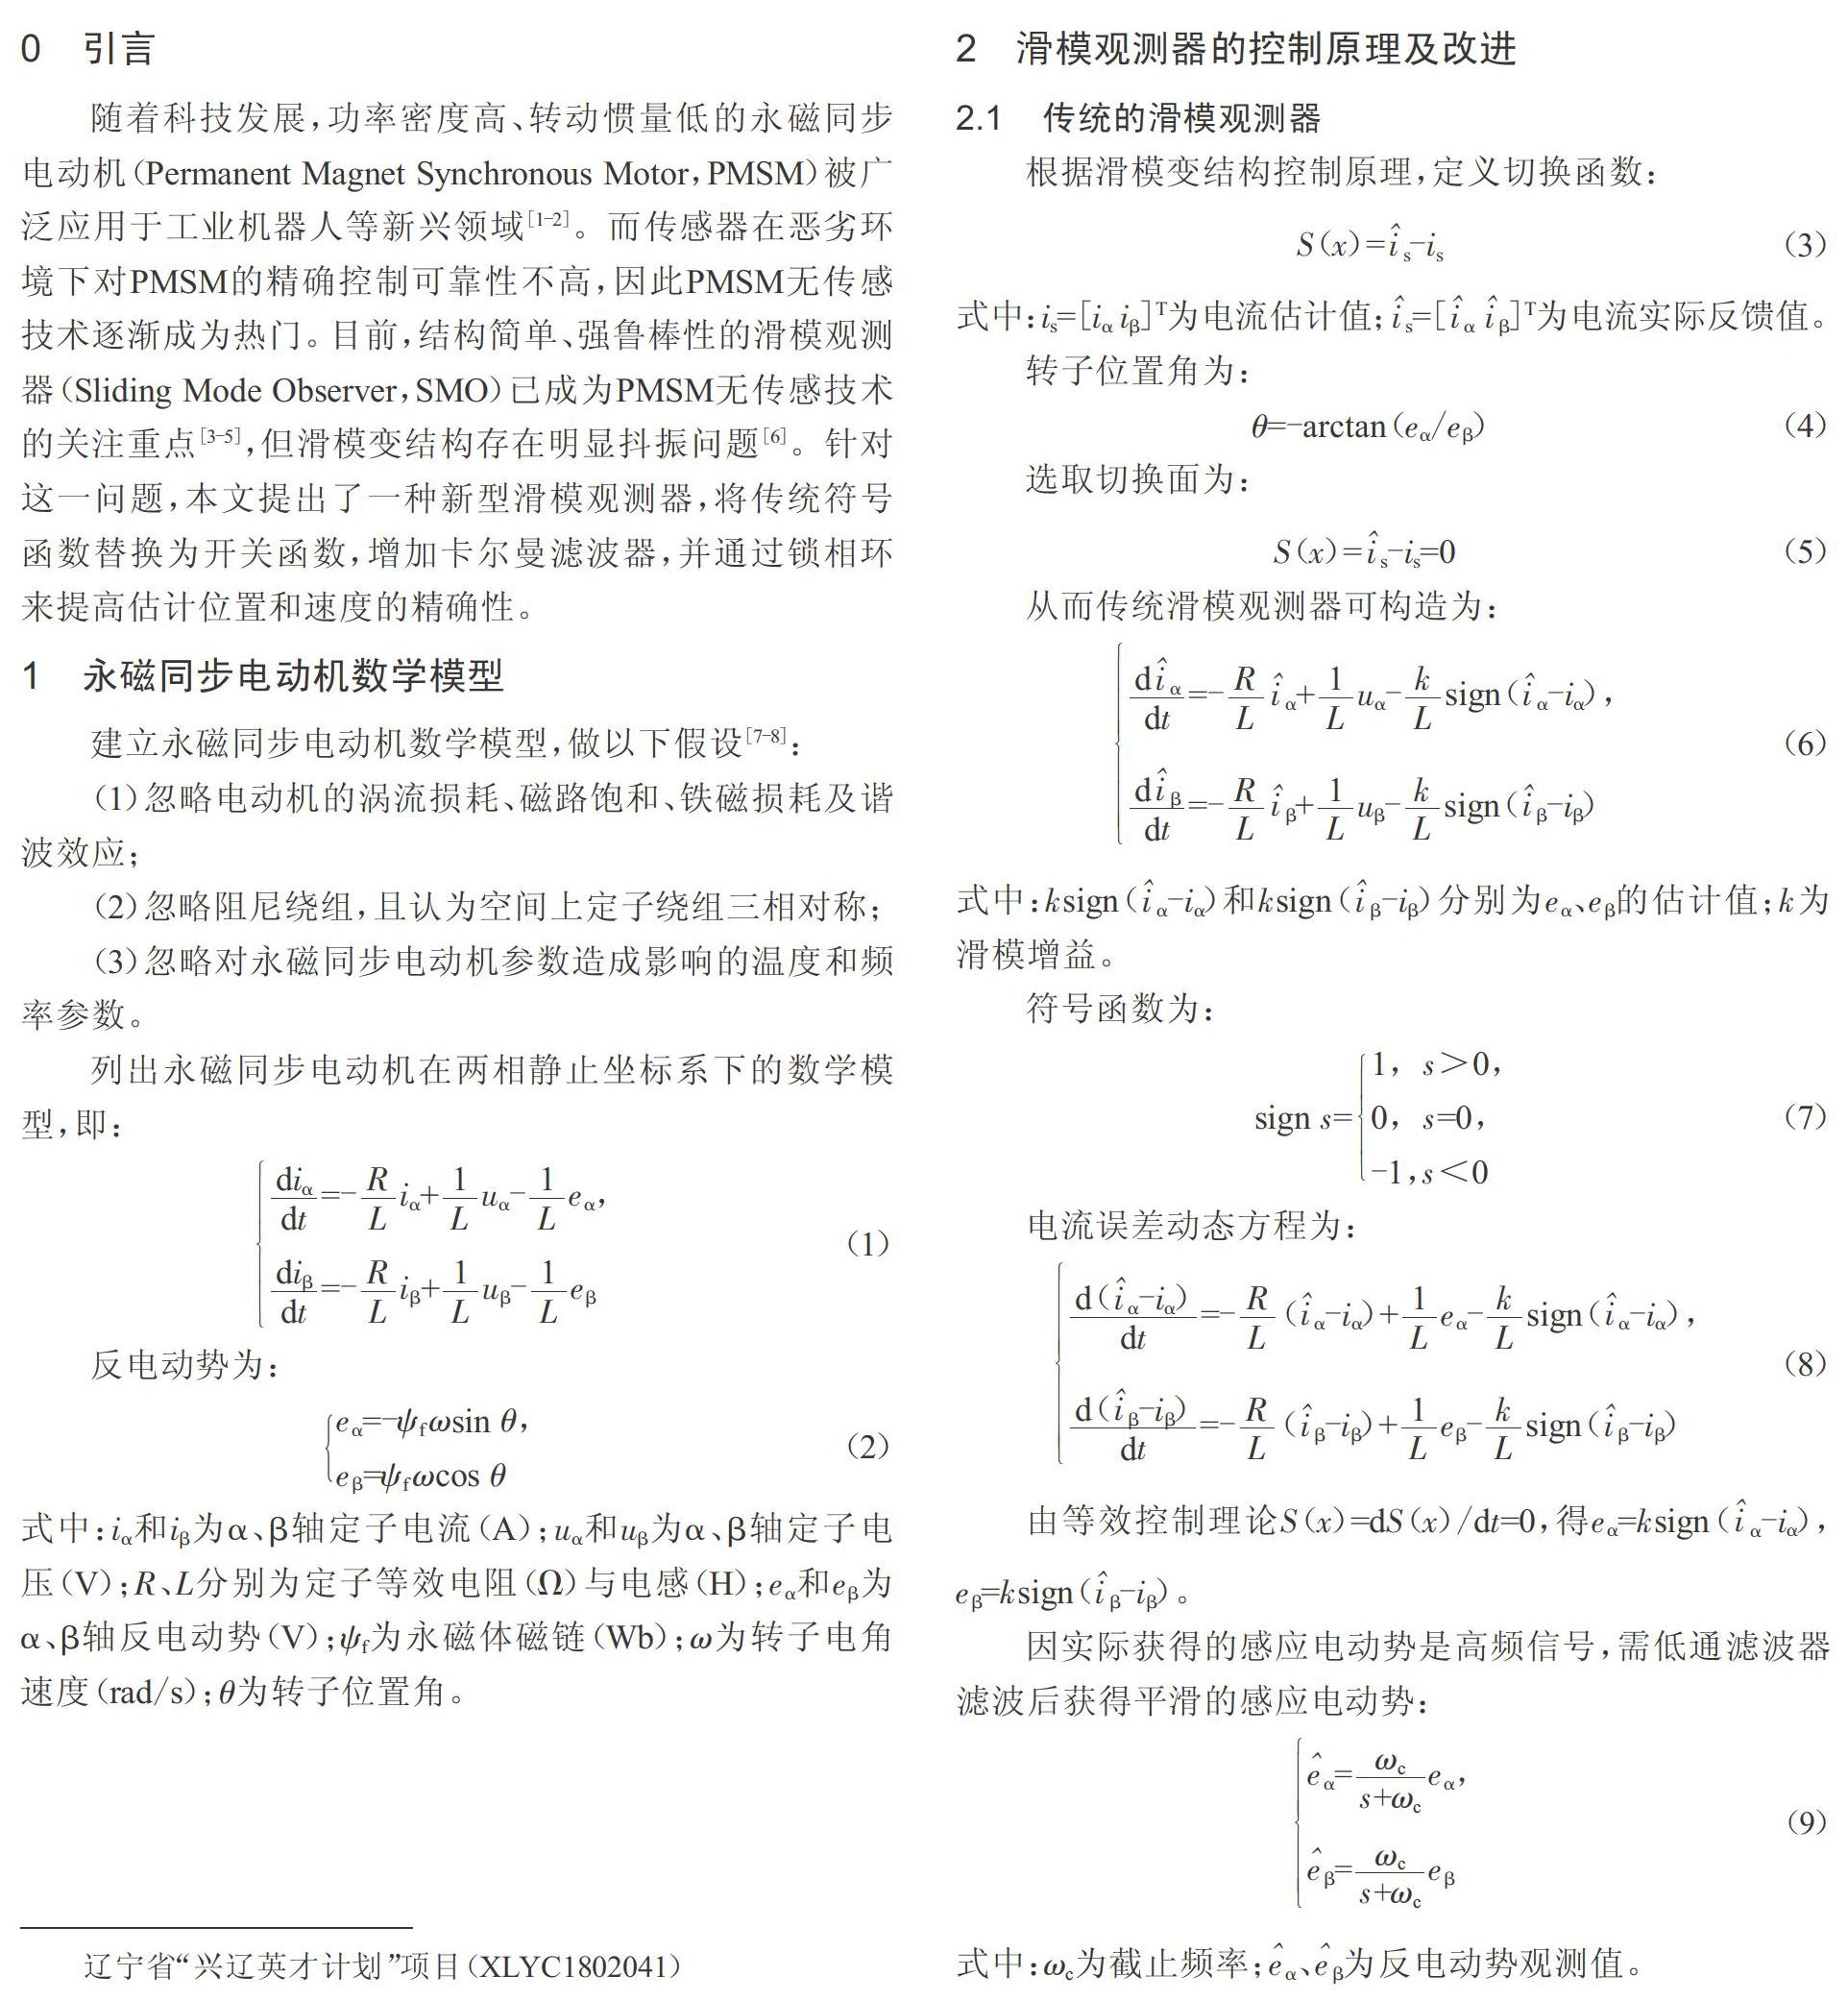
摘 要:针对无传感器控制技术中,采用传统滑模观测器进行测量的永磁同步电动机存在抖振的问题,提出了一种改进型滑模观测器,增加卡尔曼滤波器滤除高次谐波,增加锁相环使控制系统能够更加准确地获得转子位置信息与电动机转速,减小控制系统的估计误差。
关键词:永磁同步电动机;无位置控制;滑模观测器;卡尔曼滤波器;锁相环
0 引言
随着科技发展,功率密度高、转动惯量低的永磁同步电动机(Permanent Magnet Synchronous Motor,PMSM)被广泛应用于工业机器人等新兴领域[1-2]。而传感器在恶劣环境下对PMSM的精确控制可靠性不高,因此PMSM无传感技术逐渐成为热门。目前,结构简单、强鲁棒性的滑模观测器(Sliding Mode Observer,SMO)已成为PMSM无传感技术的关注重点[3-5],但滑模变结构存在明显抖振问题[6]。针对这一问题,本文提出了一种新型滑模观测器,将传统符号函数替换为开关函数,增加卡尔曼滤波器,并通过锁相环来提高估计位置和速度的精确性。
1 永磁同步电动机数学模型
建立永磁同步电动机数学模型,做以下假设[7-8]:
(1)忽略电动机的涡流损耗、磁路饱和、铁磁损耗及谐波效应;
(2)忽略阻尼绕组,且认为空间上定子绕组三相对称;
(3)忽略对永磁同步电动机参数造成影响的温度和频率参数。
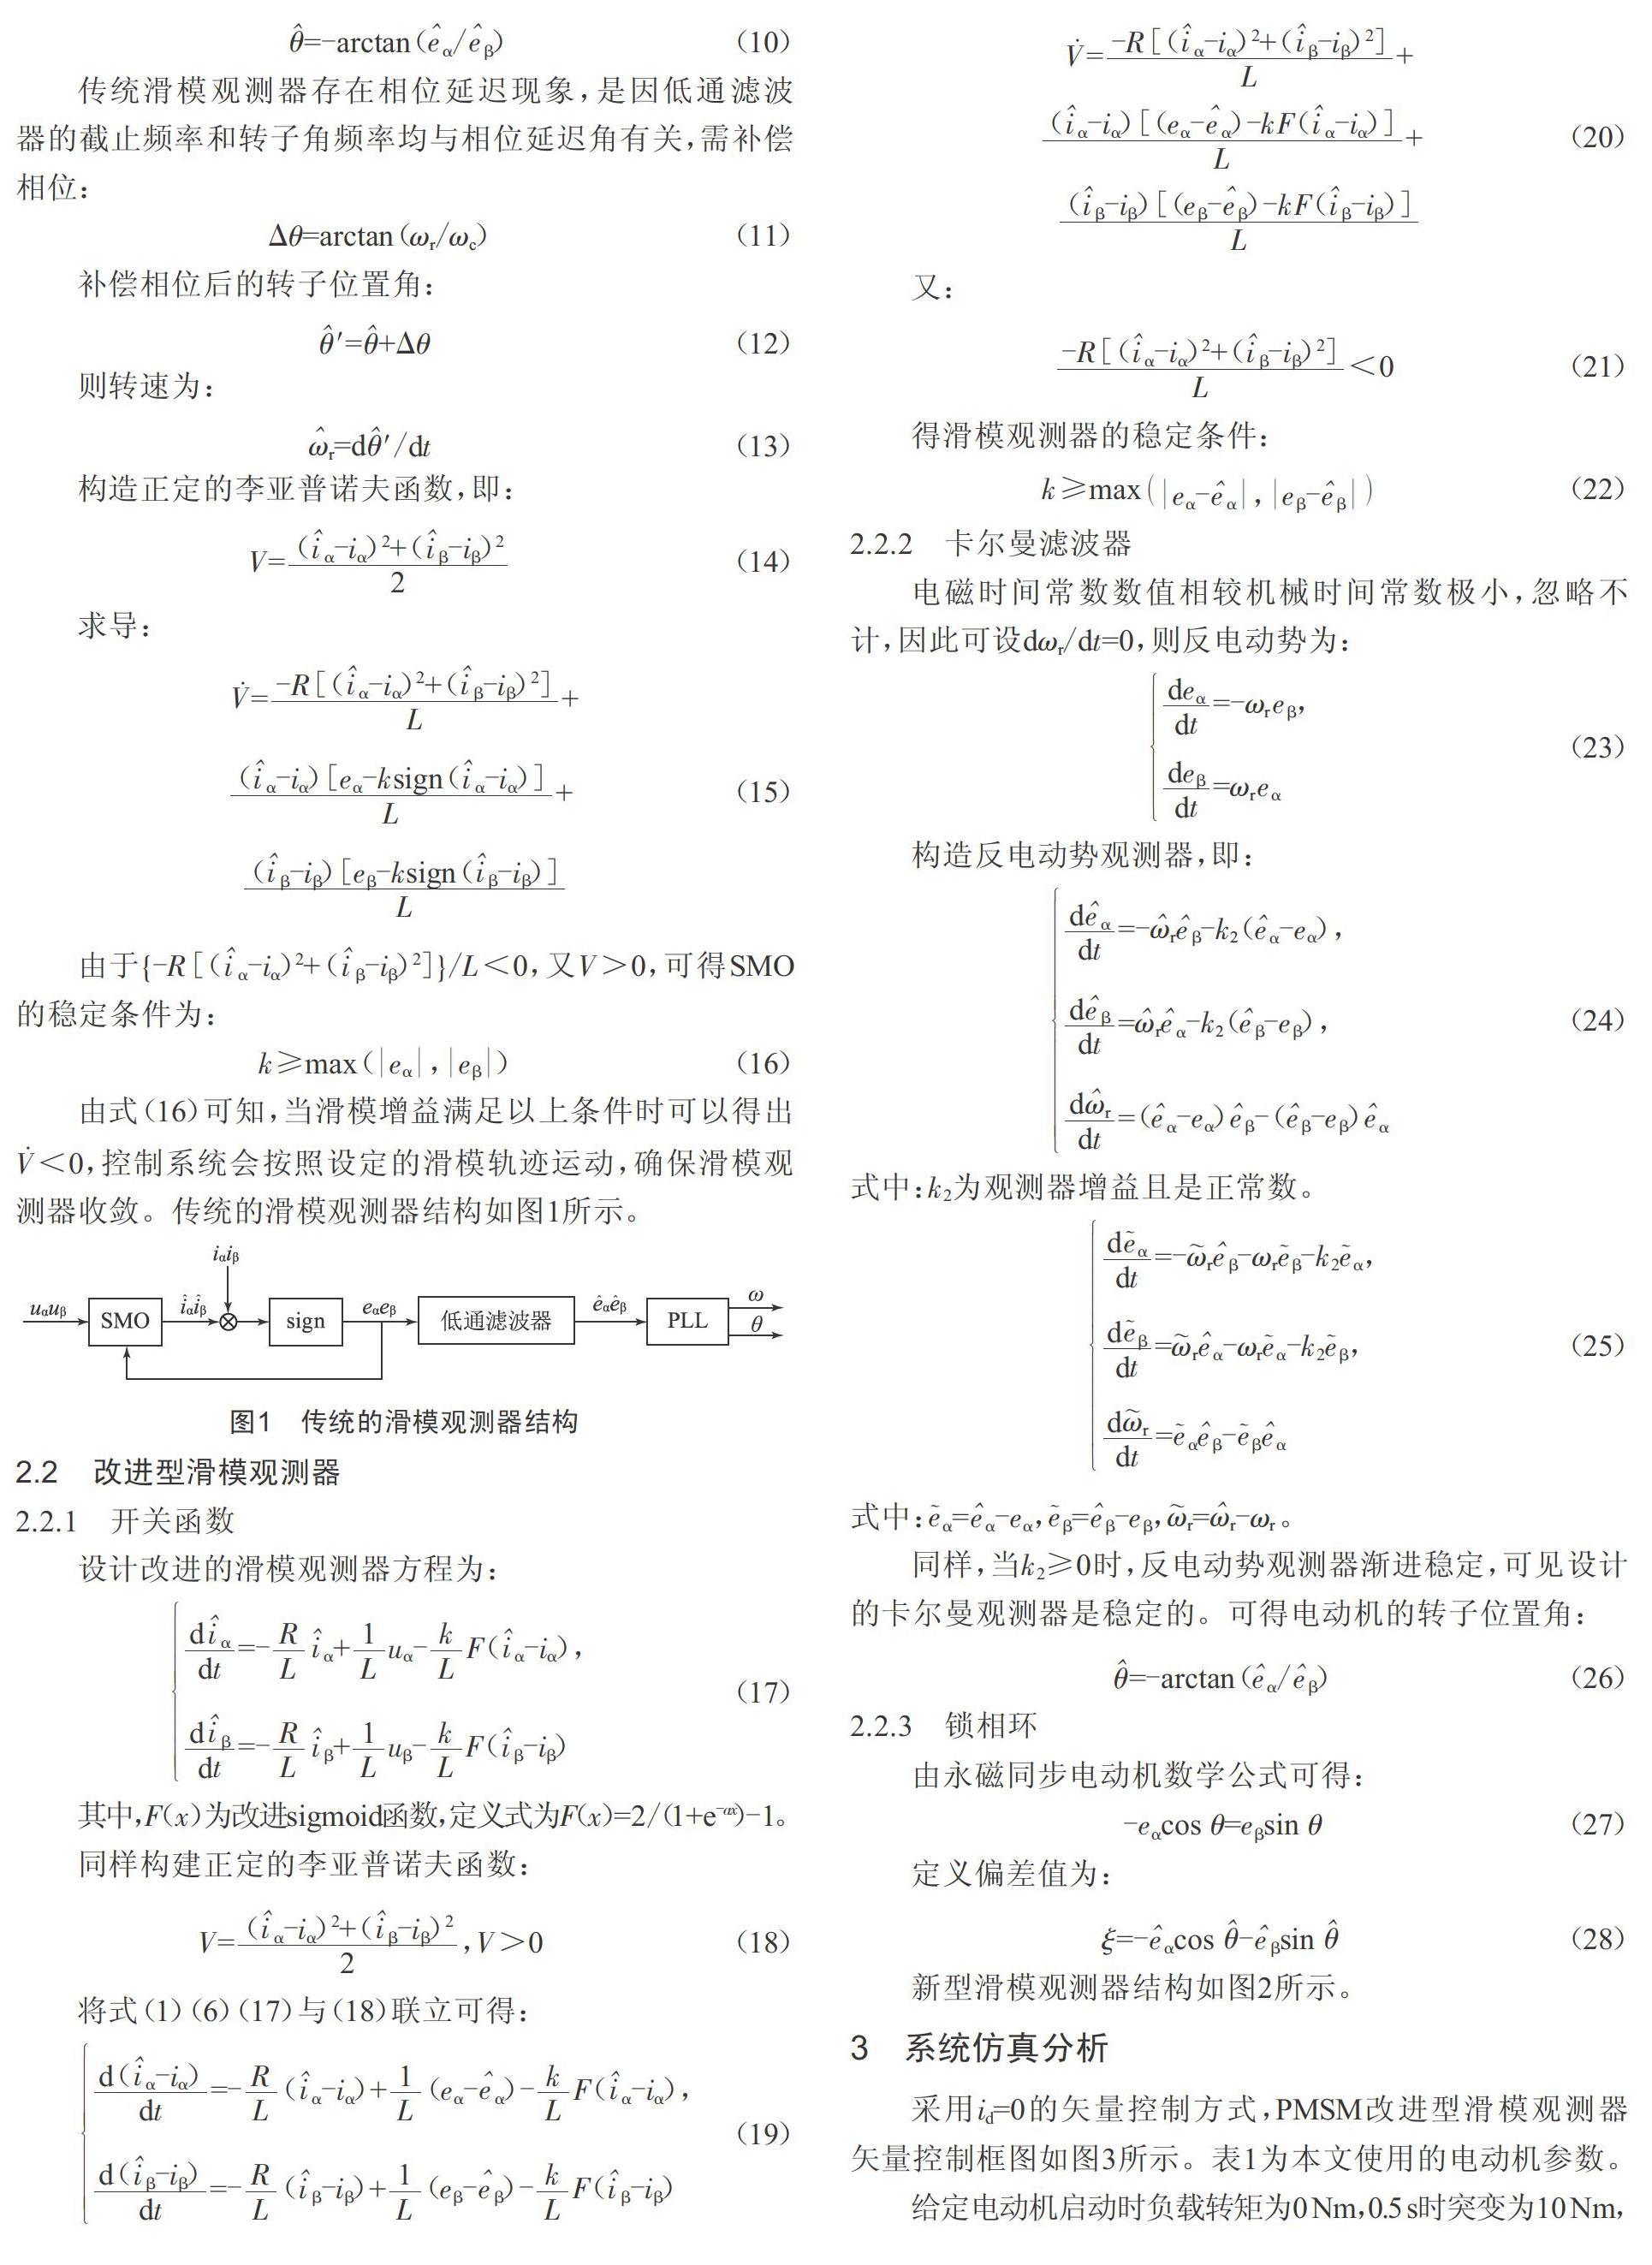
新型滑模观测器结构如图2所示。
3 系统仿真分析
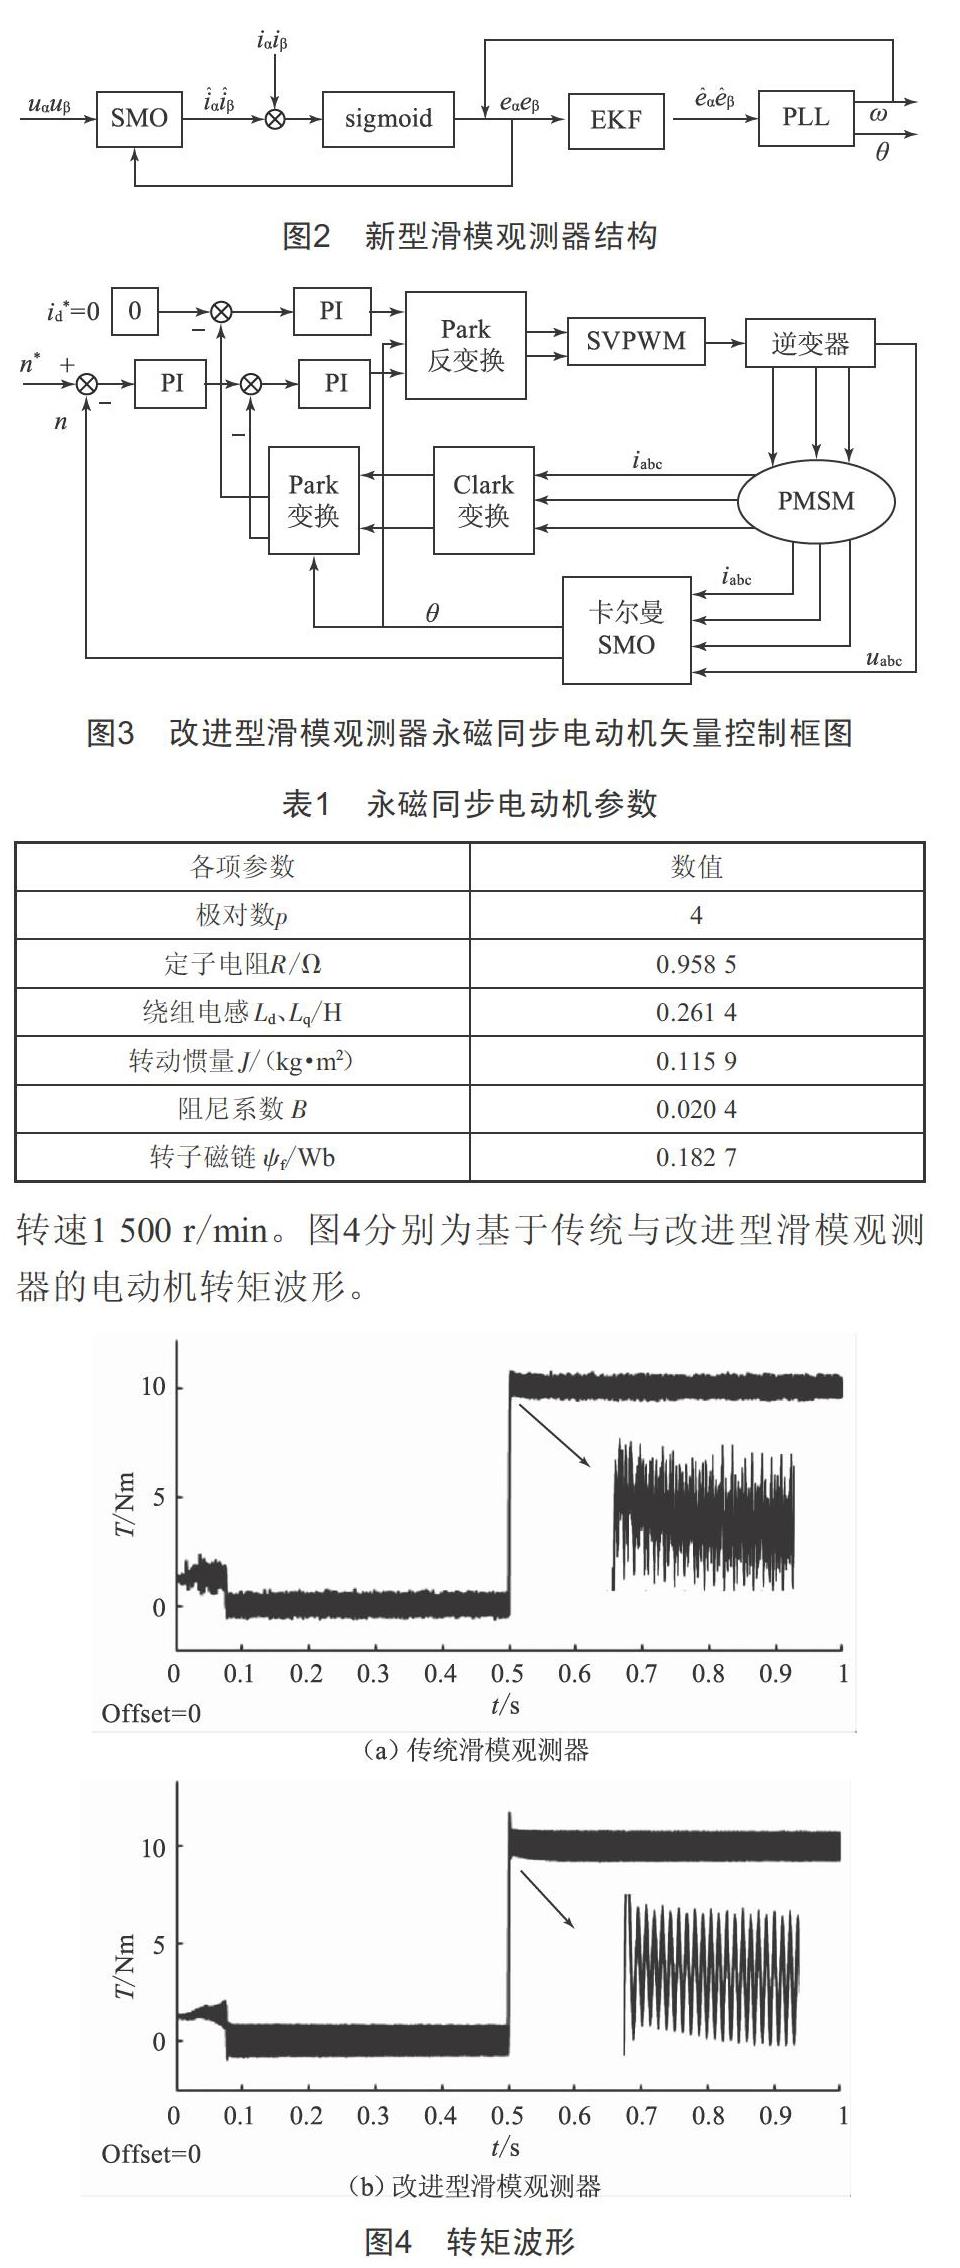
采用id=0的矢量控制方式,PMSM改进型滑模观测器矢量控制框图如图3所示。表1为本文使用的电动机参数。
给定电动机启动时负载转矩为0 Nm,0.5 s时突变为10 Nm,转速1 500 r/min。图4分别为基于传统与改进型滑模观测器的电动机转矩波形。……
登录APP查看全文