基于3D空间和FDC2214的手势识别系统分析
2021-05-18刘尊年张效伟沈美丽李宏升刘金升
中国设备工程 2021年9期
刘尊年,张效伟,沈美丽,李宏升,刘金升
(青岛理工大学理学院,山东 青岛 266033)
随着智能系统的飞速发展,未来多维空间中手势操作控制应用也会有较好的需求前景,鉴于此,本文基于TI公司非接触式传感芯片FDC2214设计了一款手势识别系统,可以实现对猜拳和划拳游戏的判决。系统具有判决和学习两种工作模式。在判决模式下,能对指定人员手势比划“石头”、“剪刀”和“布”的进行猜拳游戏判定,也能对手势比划“1”、“2”、“3”、“4”和“5”的进行划拳游戏判决;在学习模式下,能对任意人员进行猜拳和划拳游戏的手势学习,经过有限次学习后,能进行正确的猜拳和划拳游戏的快速手势判决。本文关于3D空间手势识别的设计尝试可以为多维空间手势控制应用提供参考案例。
1 系统整体设计
手势识别系统主要由主控制器STM32F103C8T6单片机、电容检测器传感器FDC2214、电容检测板、显示模块、按键模块、电源模块构成。整个系统的结构框图,如图1所示。
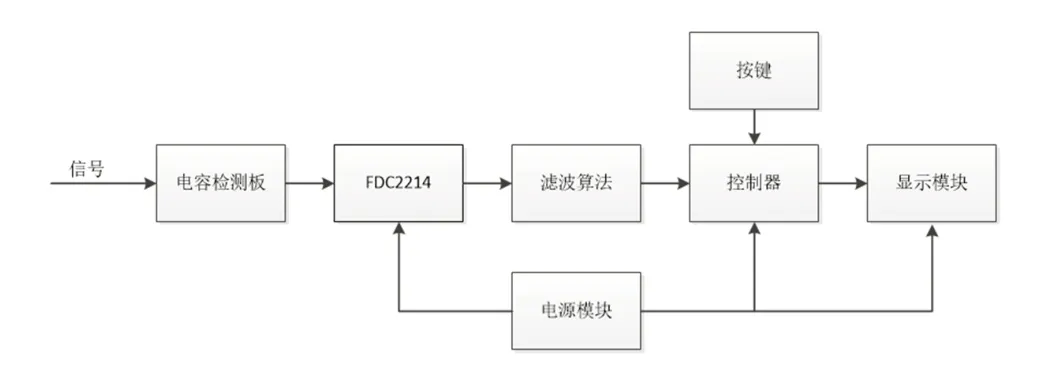
图1 系统结构框图
系统工作原理为:通过FDC2214检测电容检测板与手掌之间的电容变化,经过数字滤波算法处理后,信号传送给主控制器,再经过手势识别算法进行判别,并通过显示模块显示。
2 系统硬件设计
2.1 主控模块
系统采用STM32F103C8T6单片机作为控制核心,该单芯片本身带有64K的内存储器,无需外加AD模块来处理数据,硬件电路更简捷,运行速度快,片内资源丰富,更利于处理对传感器识别精度要求高的检测系统,有利于完成准确识别和深度学习对处理器的要求(图2)。……
登录APP查看全文