基于Simulink 软件的组合滑模控制仿真实验
2021-05-02赵海滨田亚男
赵海滨,田亚男
(1.东北大学 机械工程与自动化学院,辽宁 沈阳 110819;2.东北大学 信息科学与工程学院,辽宁 沈阳 110819)
滑模控制器具有响应速度快、对参数变化及扰动不灵敏和物理实现简单等优点,广泛用于非线性系统控制[1]。传统的滑模控制器,稳态误差不能在有限时间内收敛到零,从而提出了终端滑模控制的概念。终端滑模控制器能够在有限时间内收敛到零,而且对建模不确定和外部干扰信号具有鲁棒性。快速终端滑模控制器的收敛速度非常快,但是在接近平衡状态时存在奇异问题[2]。本文将快速终端滑模控制器和线性滑模控制器相结合,设计了组合滑模控制器,并采用组合滑模控制器进行二阶Duffing 混沌系统的平衡控制。
本文以二阶Duffing 混沌系统为研究对象,采用组合滑模控制器进行系统的平衡控制,状态变量快速收敛到零。采用Simulink 软件建立仿真实验系统进行仿真实验,并对仿真结果进行分析。组合滑模控制器能够进行不同初始状态Duffing 混沌系统的平衡控制,能够避免奇异问题,具有非常快的收敛速度。
1 二阶非线性系统
二阶Duffing 混沌系统常用于微弱信号的检测[3],是典型的二阶非线性系统。对于Duffing 混沌系统的控制,已经提出很多方法[4-5]。Duffing 混沌系统的状态方程表示为
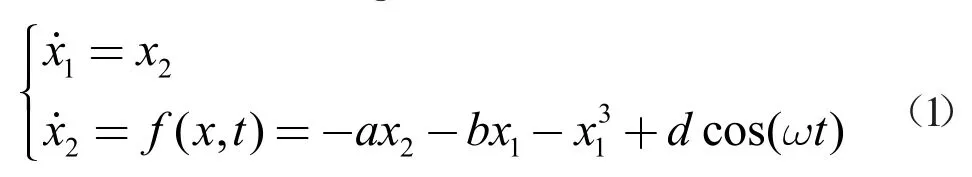
其中,x1和x2为系统的状态变量,t 为时间,a、b、d 和ω 为常数。当a=0.4,b=-1.1,d=1.5,ω=1.7 时,该系统处于混沌状态。
根据Duffing 混沌系统的状态方程,采用Simulink 软件进行仿真,采用变步长的ode45 算法,最大步长为0.001 秒。Duffing 混沌系统的初始状态设定为x1(0)=0.2,x2(0)=0.3,系统的仿真时间设定为300 秒。……