基于坐标逆映射的增强型车辆三维全景影像
2021-04-20谭兆一陈白帆
计算机应用 2021年4期
谭兆一,陈白帆
(1.中南大学自动化学院,长沙 410083;2.伦敦大学学院计算机科学系,伦敦WC1E 6BT,英国)
0 引言
随着汽车高级驾驶辅助系统(Advanced Driver Assistance System,ADAS)的发展,用于解决车辆盲区问题的车辆三维全景影像系统(下文简称为“三维全景影像”)越来越普及[1]。这类系统通过安装在车身四周的鱼眼相机来采集图像,经过鱼眼相机参数标定,利用合成算法将采集到的图像生成为虚拟场景,并允许驾驶员调整观察角度[2-7]。三维全景影像系统能够较好地弥补二维全景影像系统[8-10](又称“360 度倒车影像”,即合成一幅鸟瞰全景图)中观察角度有限、显示范围不够大、三维物体显示失真等问题。但由于三维全景影像使用的投影模型中还存在有“地面”部分,所以仍然会对靠近自身的三维物体如车辆和行人产生显示畸变,使驾驶员无法准确判断这些物体位置。而行车过程中,靠近自身的物体往往都具有较大安全隐患,对这些物体的显示不当实则会降低系统的实用性,如图1中箭头所示。
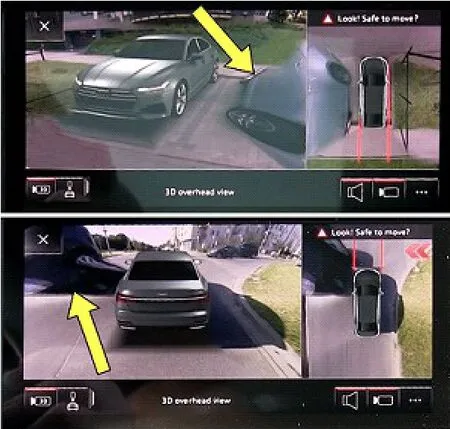
图1 三维全景影像系统对三维物体的显示畸变Fig.1 Display distortion of 3D objects in 3D surround view system
目前,有少量研究对此缺陷进行了改进。文献[11]预先建立了不同长宽比、不同大小的投影模型,后利用雷达感知车身周边环境深度信息,选取最符合当前场景的投影模型,使靠近自身的三维物体投影至模型的“墙面”上而不是“地面”上,从而减少对三维物体的显示畸变。但该方法只可粗略地估计车身周围环境,当环境中出现了多个三维物体时则无法对每个三维物体都做到显示优化。……
登录APP查看全文