一种基于自适应卡尔曼滤波的ADS-B点迹跟踪处理方法
2021-04-12四川九洲空管科技有限责任公司杜世勇
电子世界 2021年5期
四川九洲空管科技有限责任公司 杜世勇 李 枢 唐 川
广播式自动相关监视技术(ADS-B),是基于卫星定位数据,通过地空、空空数据链通信对外广播本机状态信息,并接收其他飞机信息的空管监视技术。针对密集飞行的点迹跟踪处理问题,建立了基于ADS-B监视的密集飞行模型,采用了一种基于“当前”统计模型的自适应卡尔曼滤波算法进行点迹数据处理。仿真结果表明:自适应卡尔曼滤波算法在收敛速度和跟踪精度方面优于常规卡尔曼滤波算法,适合密集飞行目标的近距离跟踪。
ADS-B监视技术具有信息多样、数据精度高、抗干扰能力强等优点,相对于一、二次监视雷达,其无需主动发射探测或询问信号,仅通过侦听空域中的ADS-B广播信号,既可完成监视和跟踪。本文基于密集飞行特点,建立了基于ADS-B监视的密集飞行模型,采用了一种基于“当前”统计模型的自适应卡尔曼滤波算法进行点迹处理并进行算法仿真,仿真结果表明该算法能快速收敛并且能有效提升目标飞机跟踪的精度,满足对目标飞机进行实时、高精度跟踪的要求,具有良好的工程适用性。
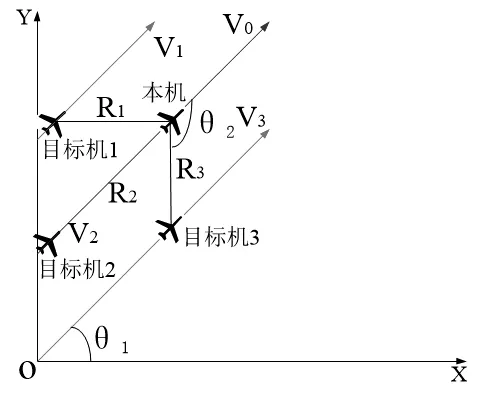
图1 密集飞行场景示意图
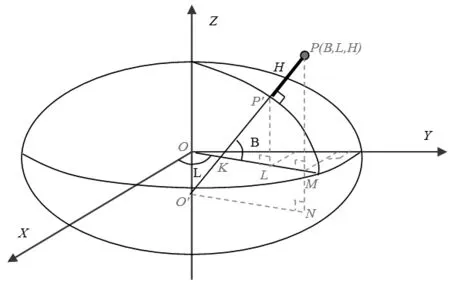
图2 WGS-84大地坐标系与空间直角坐标系的转换
1 基于ADS-B监视的飞行模型
密集飞行场景示意图如图1所示。V0为本机速度矢量,V1~V3为目标飞机速度矢量,R1~R3为目标机和本机的间距,θ1为目标机3的航向角,θ2为目标机3相对于本机所处的方位角。
由于ADS-B消息提供的目标机三维位置数据采用WGS-84大地坐标系,即经度、纬度、高度,而机载监视设备对目标飞机的跟踪采用的是空间直角坐标系,因此,在对目标机航迹进行处理之前首先需要将目标机的大地坐标转换为空间直角坐标,转换关系如图2所示。……
登录APP查看全文