基于DSP的高压带电作业专用机器人一体化关节研制
2021-04-04徐善军任书楠胡益菲张黎明
制造业自动化 2021年3期
徐善军 ,任书楠 ,杜 婧 ,胡益菲 ,张黎明
(1.北京国电富通科技发展有限责任公司,北京 100070;2.国网电力科学研究院有限公司,南京 211106;3.国网天津市电力公司,天津 300010)
0 引言
现代社会中,电能是生产和生活中的重要组成部分。为保障输电电路的正常运行,需要对输电电路进行经常检修、更换设备等操作,目前一般都采用人工带电作业的形式来进行[1]。在这种作业方式中,操作人员需在高电压、强电磁辐射、高空的恶劣环境中工作,导致发生触电、跌落等事故。随着机器人、人工智能、智能控制等技术的发展,采用机器人代替人工完成高压带电作业已成为可能,这种作业方式将作业人员从高压、高辐射、高空的危险环境中解放出来,增加带电作业的安全性。其次,机器人在带电作业时可以使用专用工具,既保证了作业人员的安全,又在很大程度上提高了作业效率和作业质量,其应用前景非常广阔[2]。
1 高压带电作业机器人系统组成
所设计的高压带电作业机器人以最常见的11千伏高压线路为作业场景,为保证系统能安全稳定的工作,高压带电作业机器人系统主要包括绝缘斗臂车及升降系统、斗臂、机器人、专用工具、控制系统等,其组成示意图如图1所示[3]。
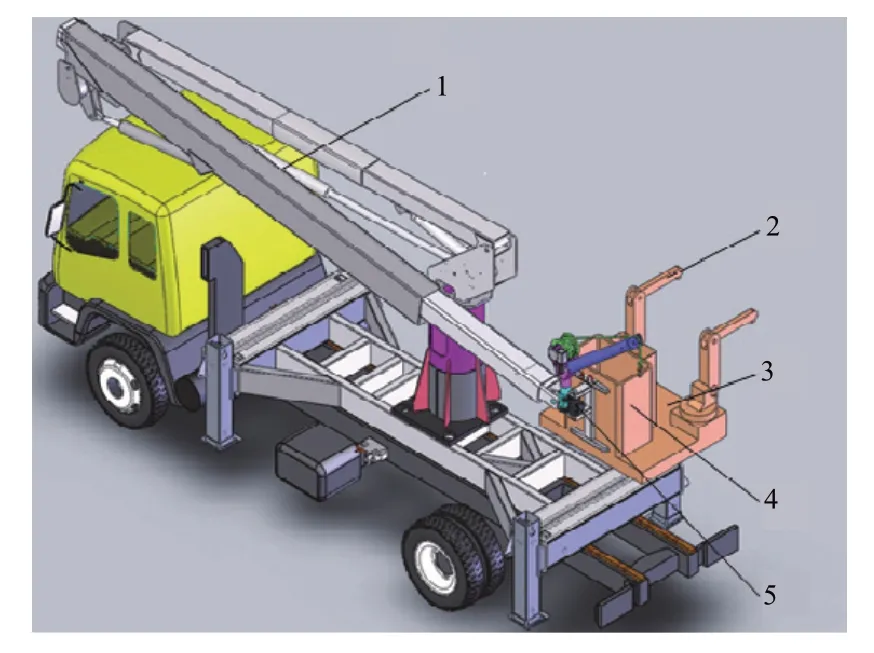
图1 高压带电作业机器人系统组成示意图
系统工作时,机器人安装在斗臂车内,升降系统将斗臂升到指定的位置,机器人按照作业要求抓取专用工具在控制系统的作用下,完成相应的作业。机器人作为系统的核心设备,采用6自由度串联形式[4],其结构示意图如图2所示。……
登录APP查看全文